点云插件
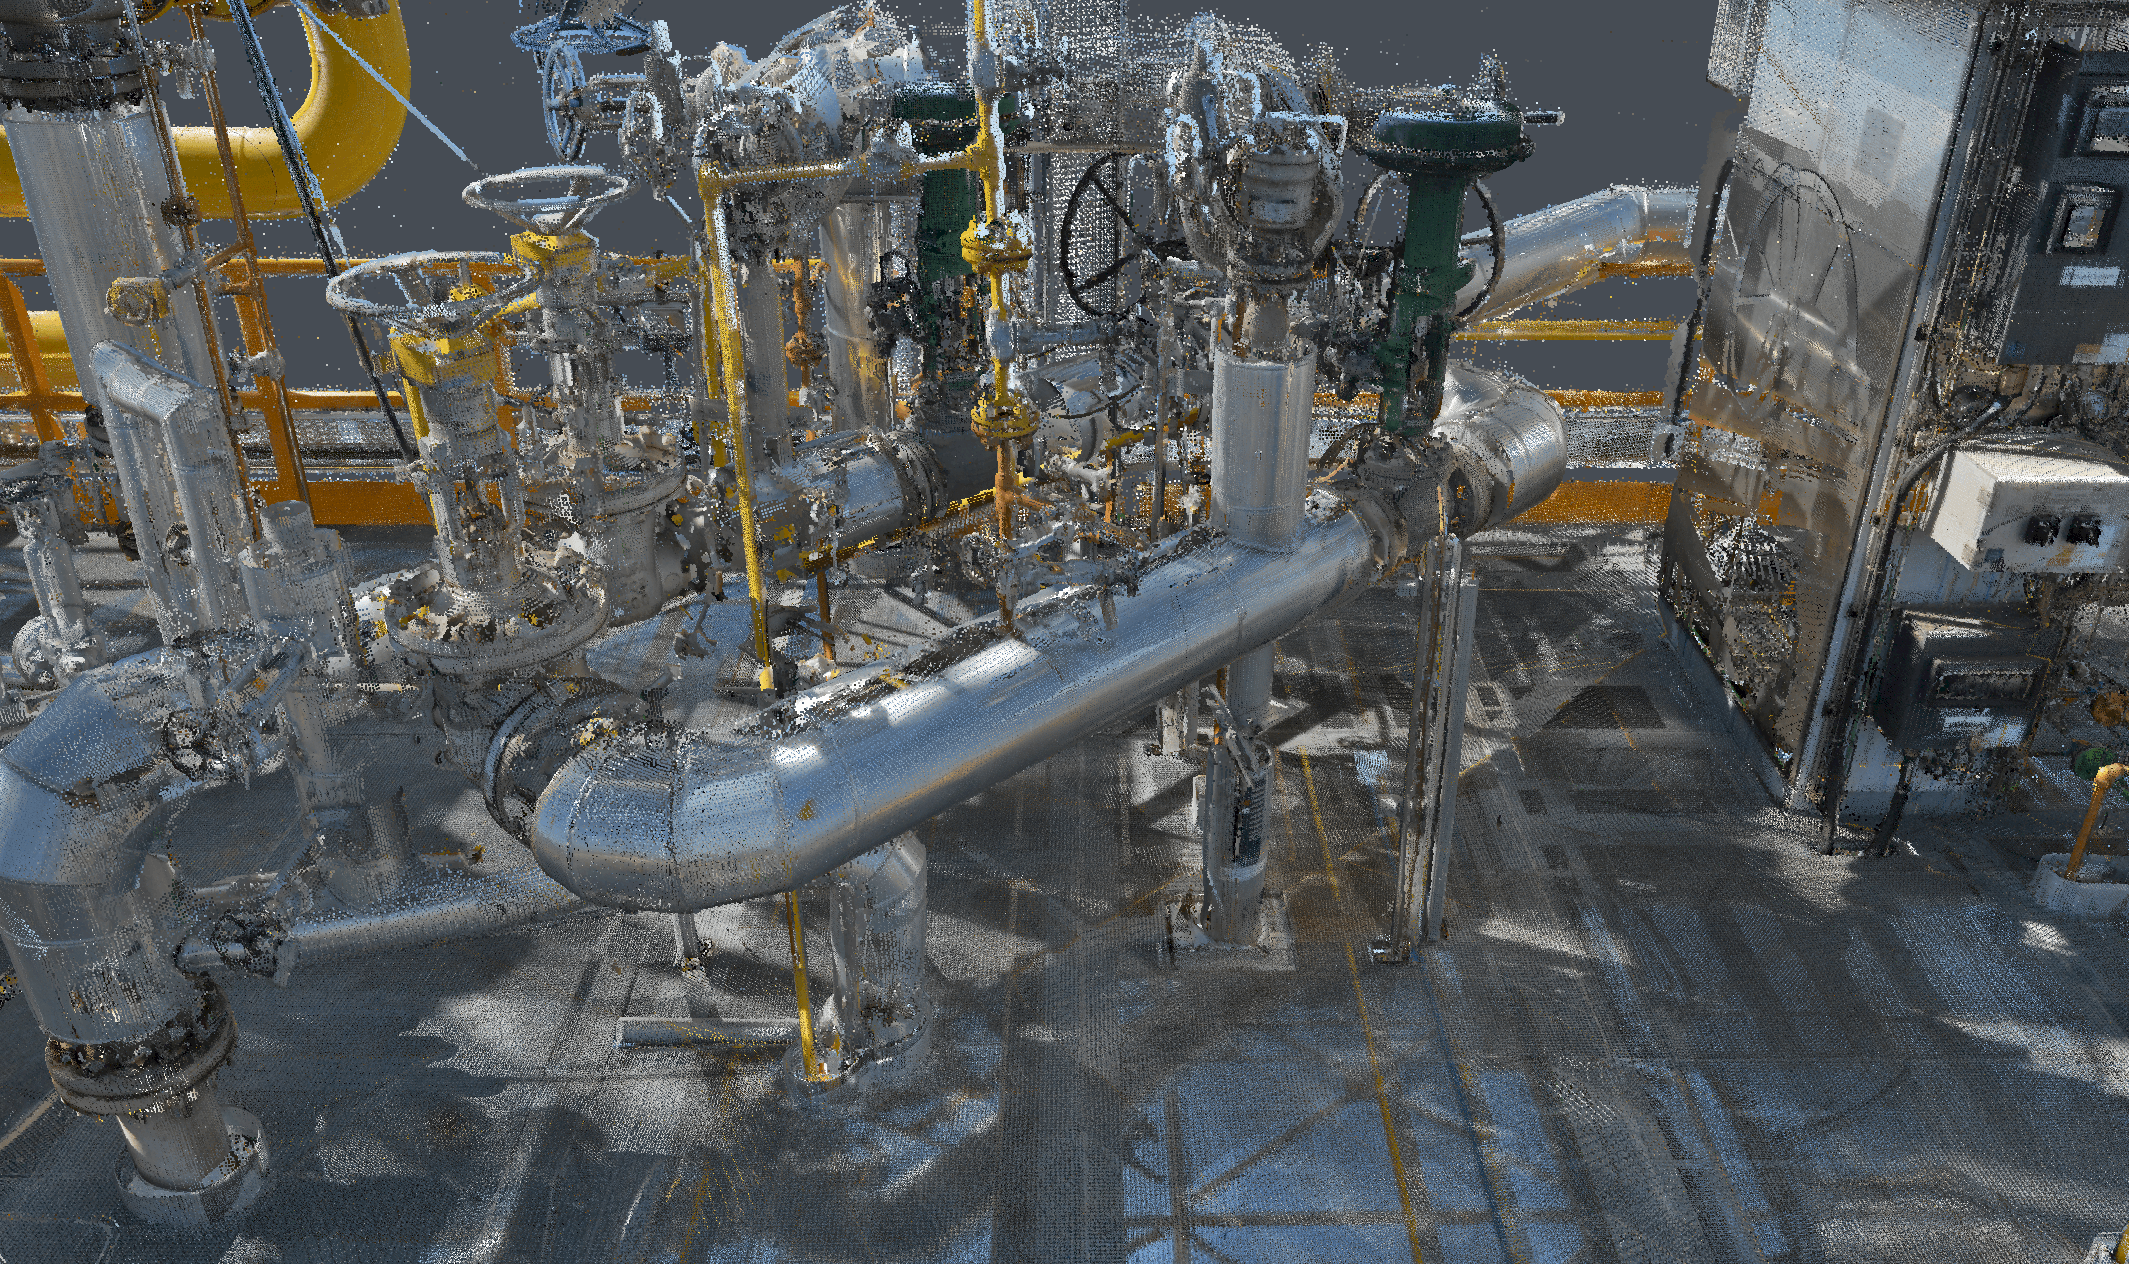
随着最新版Evergine的发布,我们激动地推出新创建的点云插件。这是朝着在引擎内简化高精度数字孪生创建与集成迈出的重要一步,能够更准确、更沉浸地呈现真实世界。在本文中,我们将深入探讨什么是点云、获取此类丰富数据的常用方法,以及最重要的是,您如何利用新插件在 Evergine 项目中可视化它们。
什么是点云?
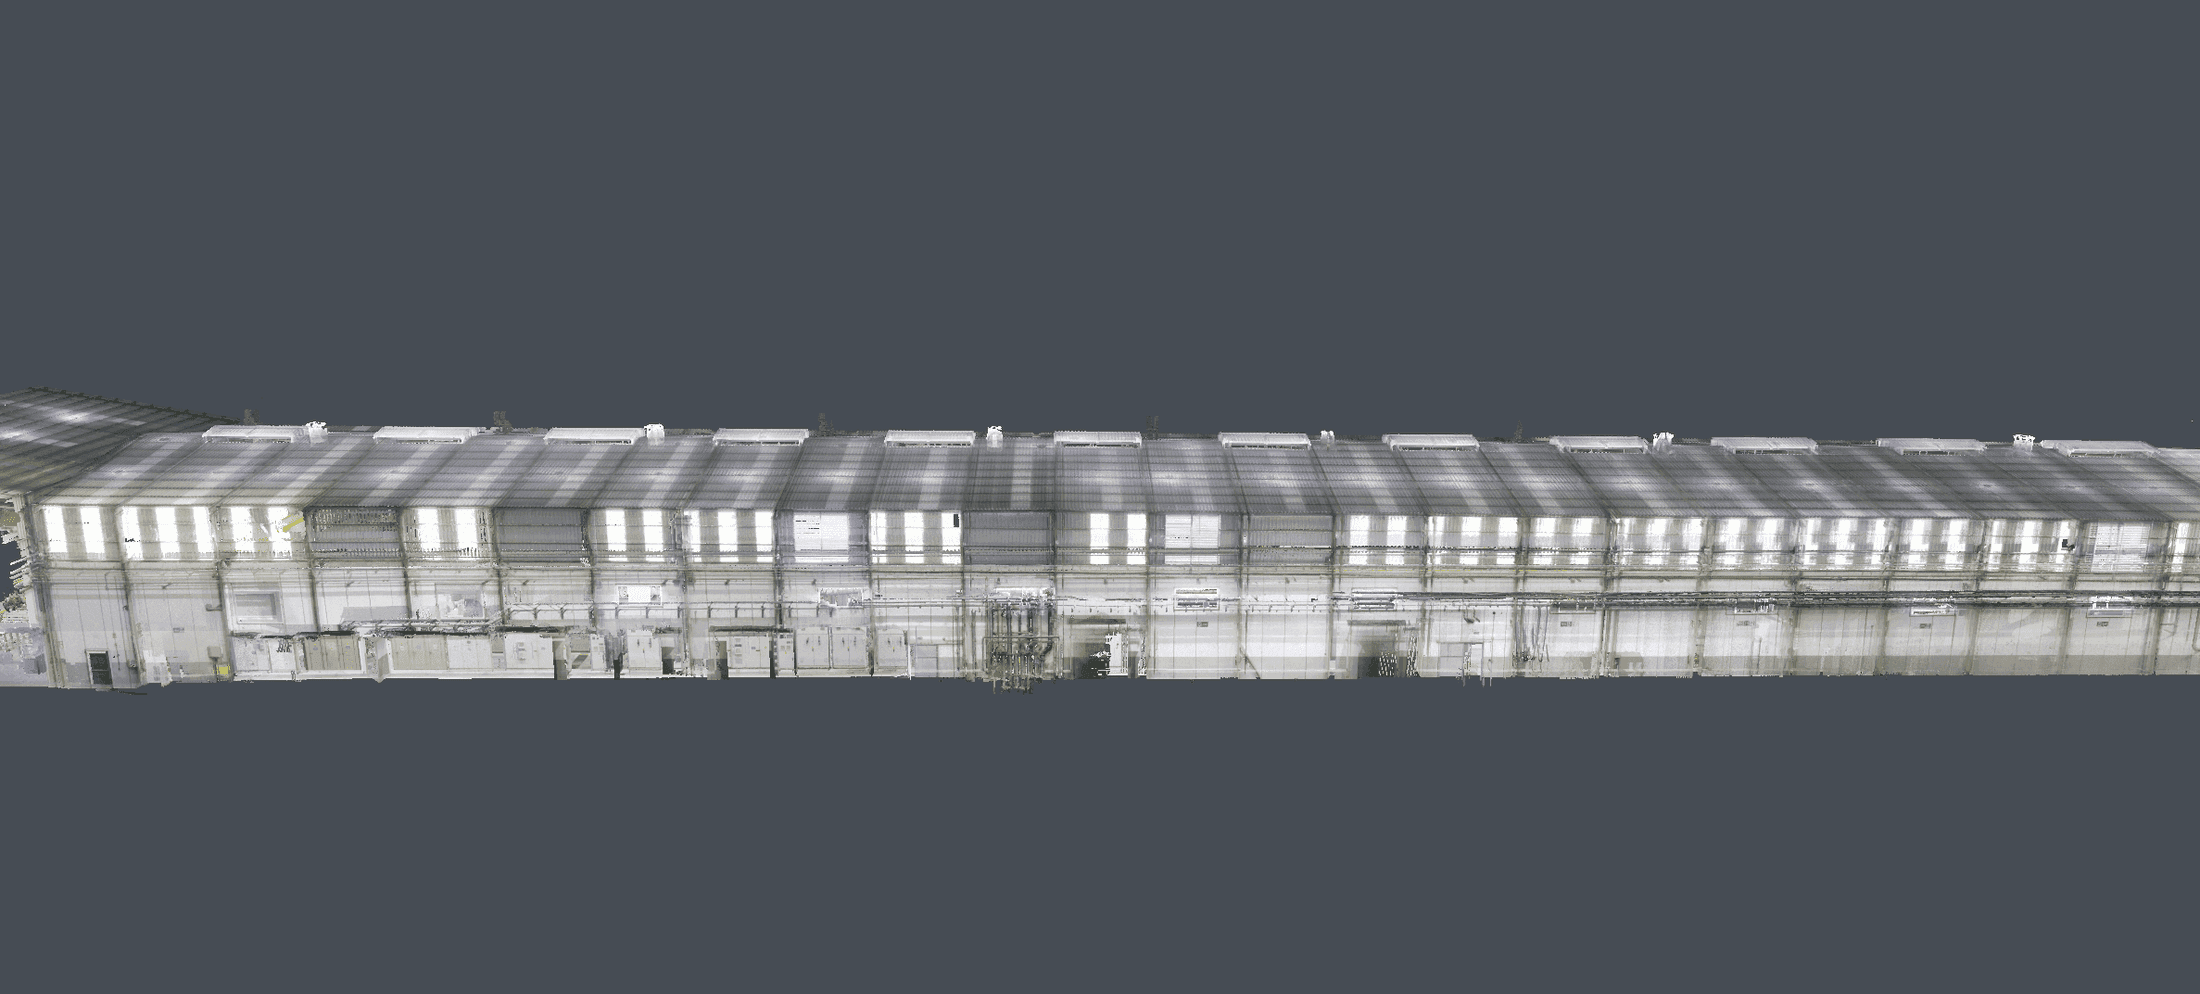
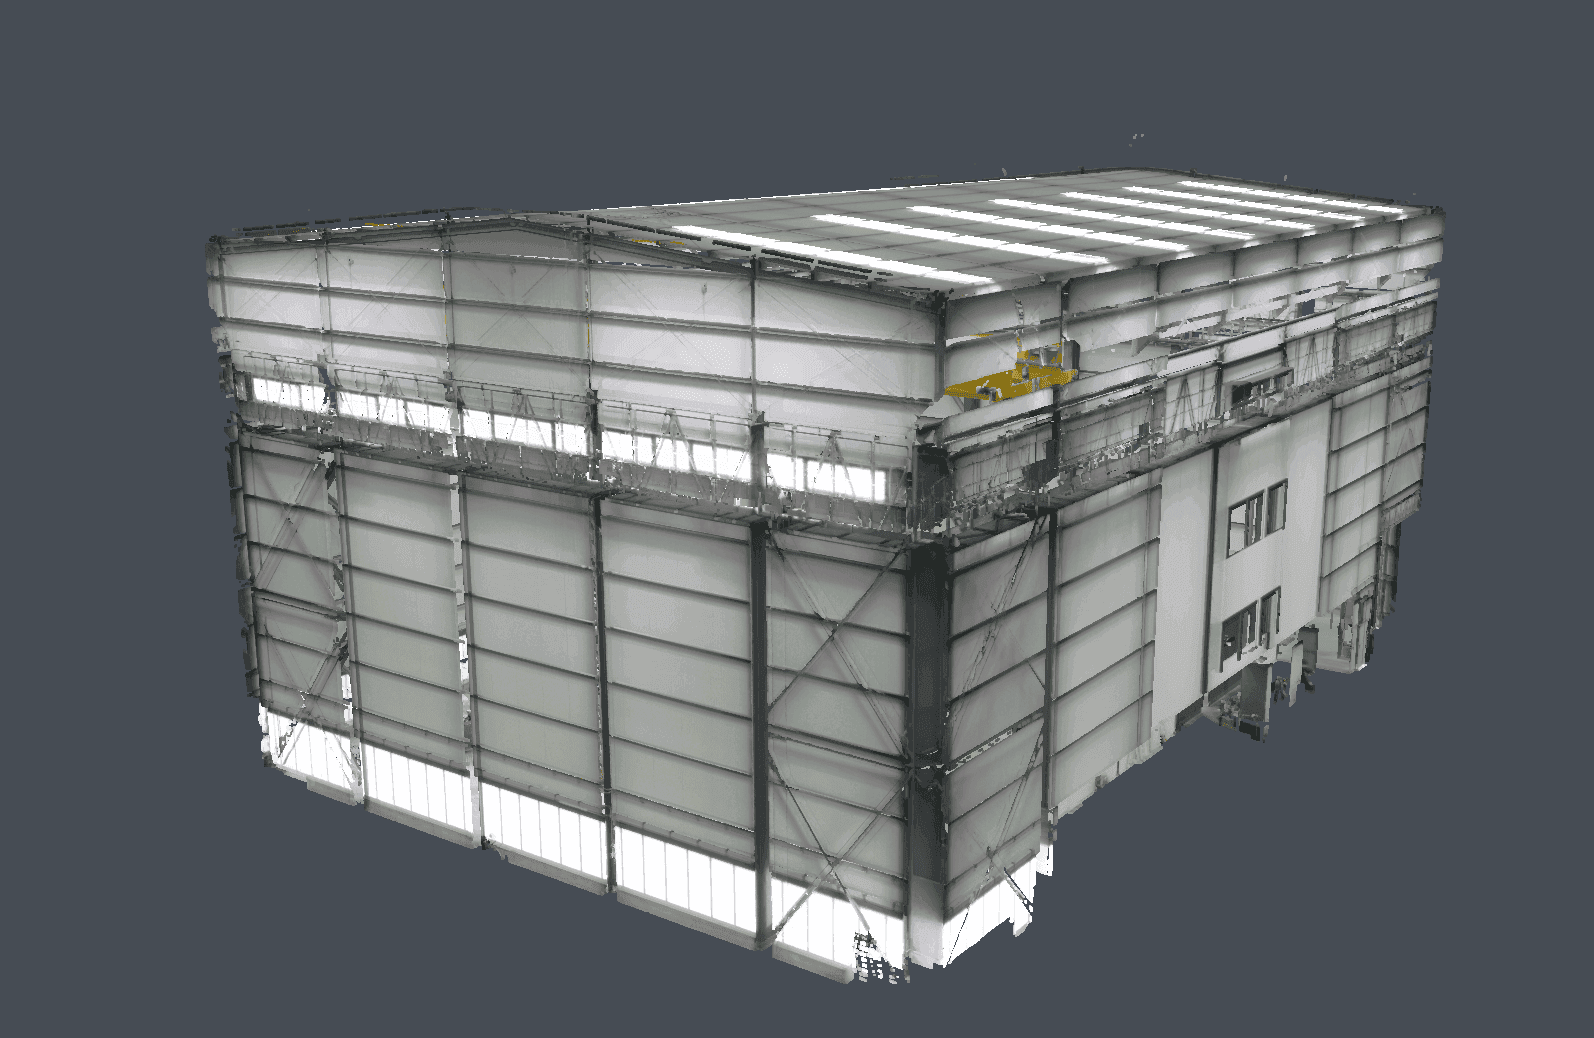
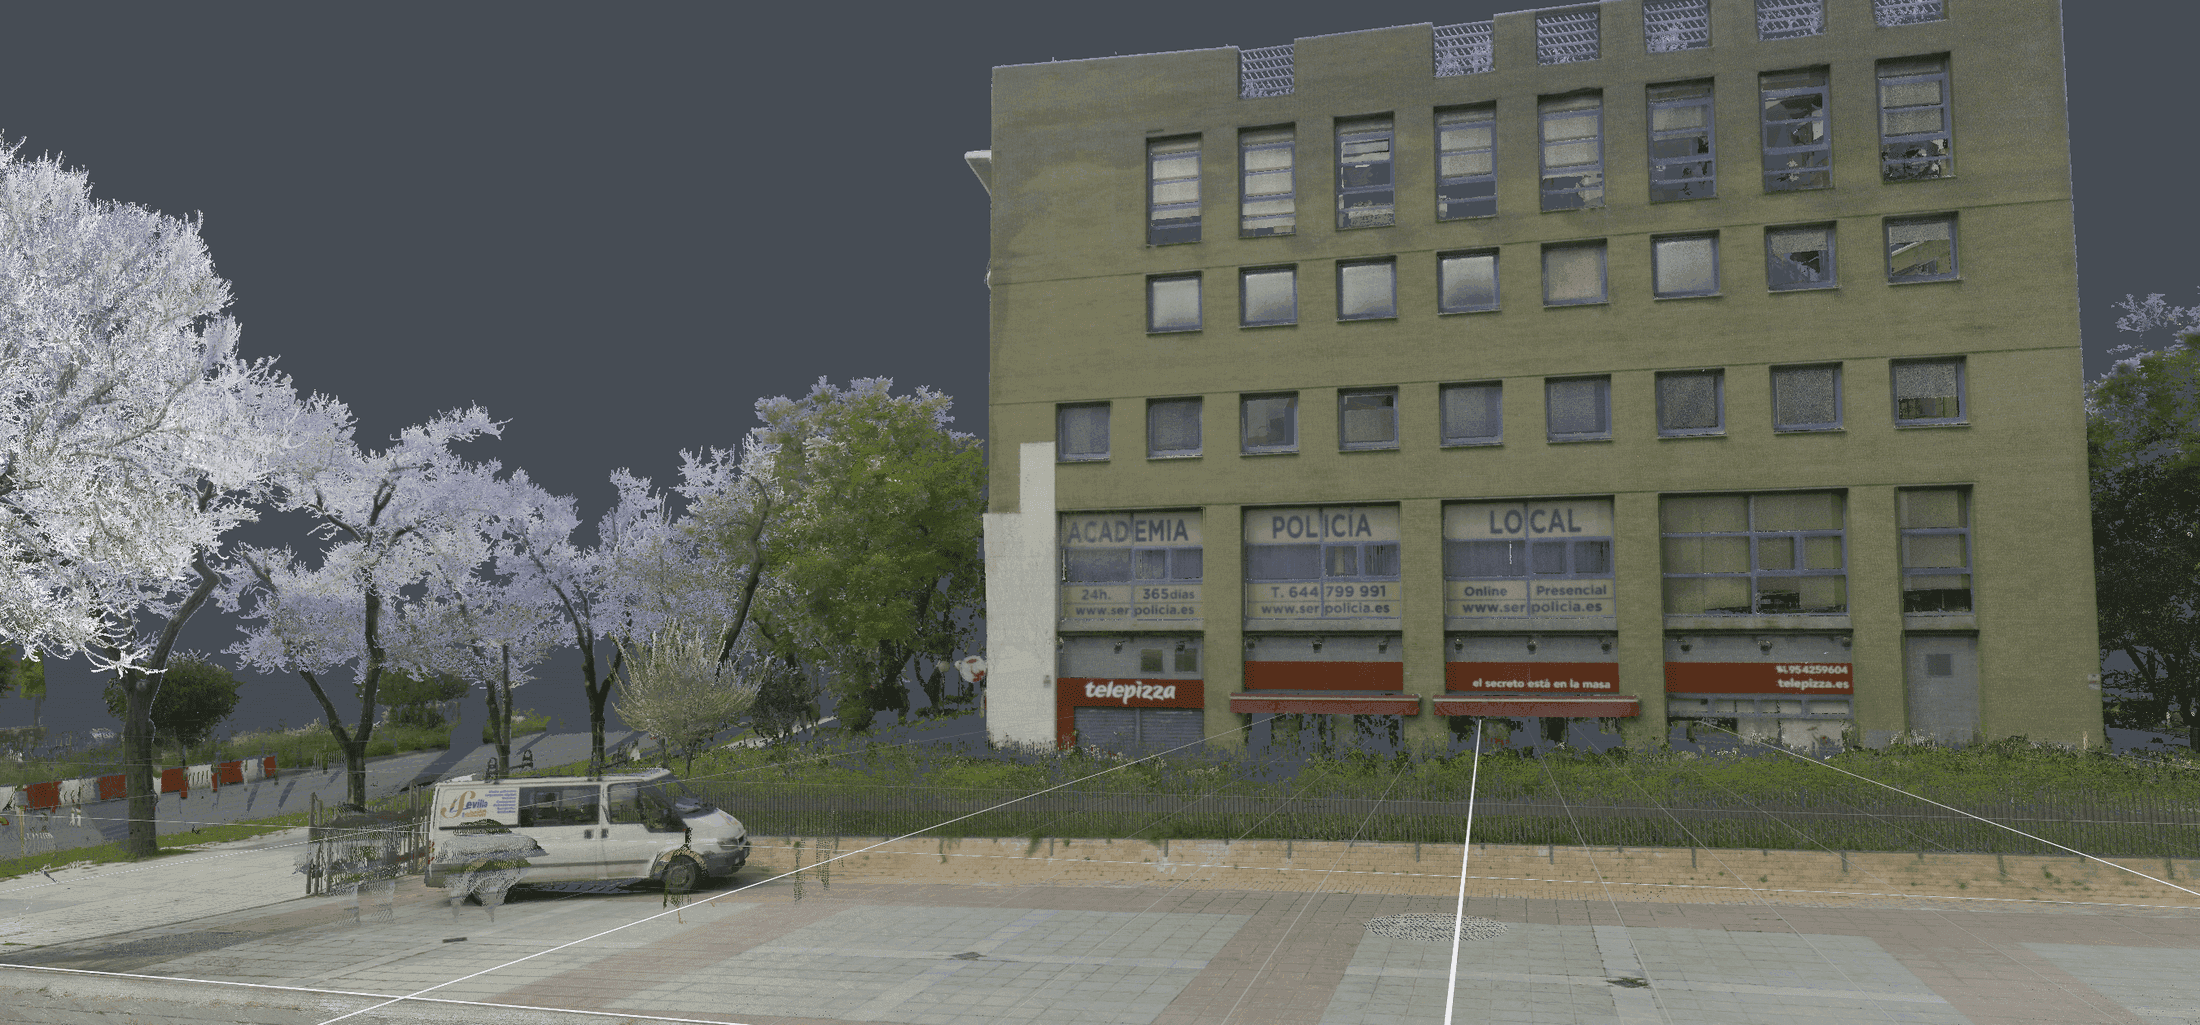
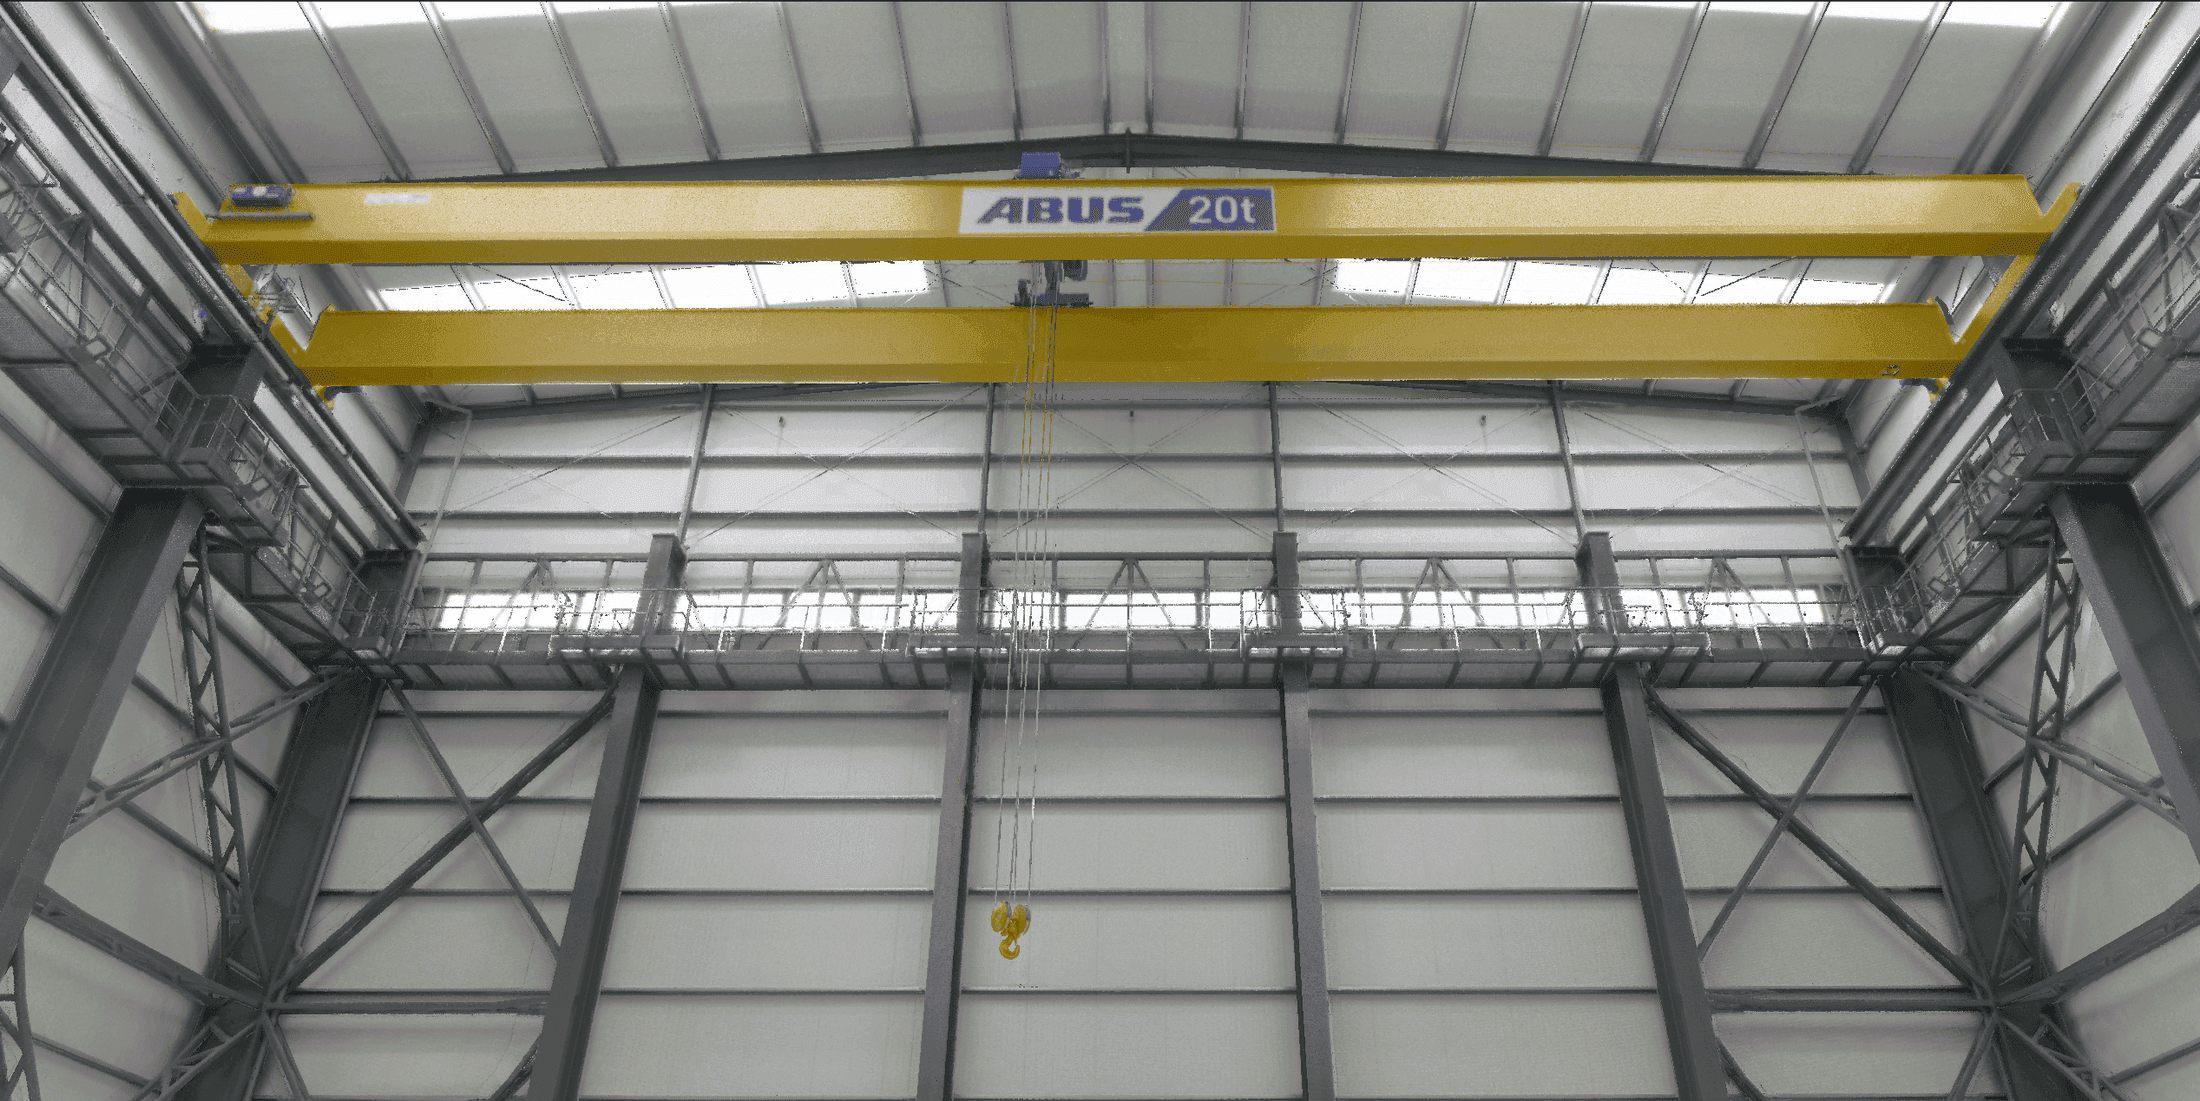
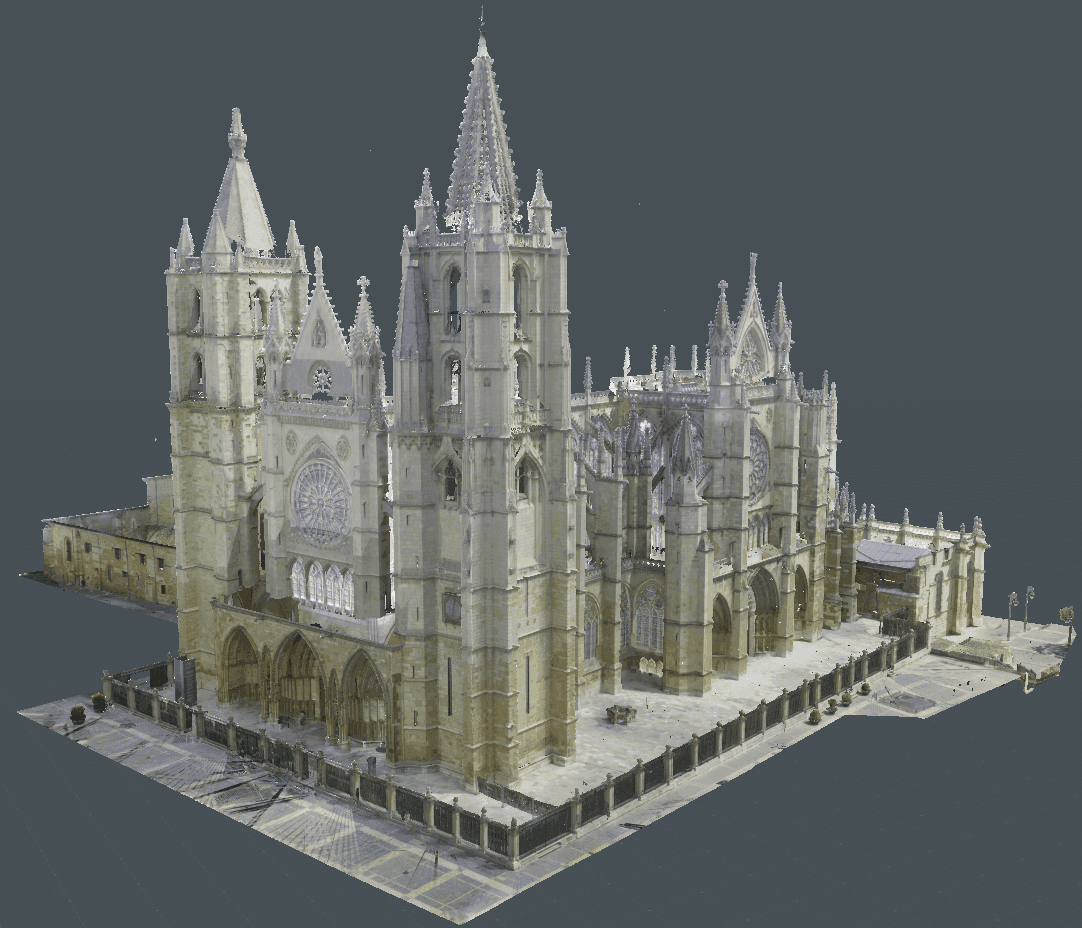
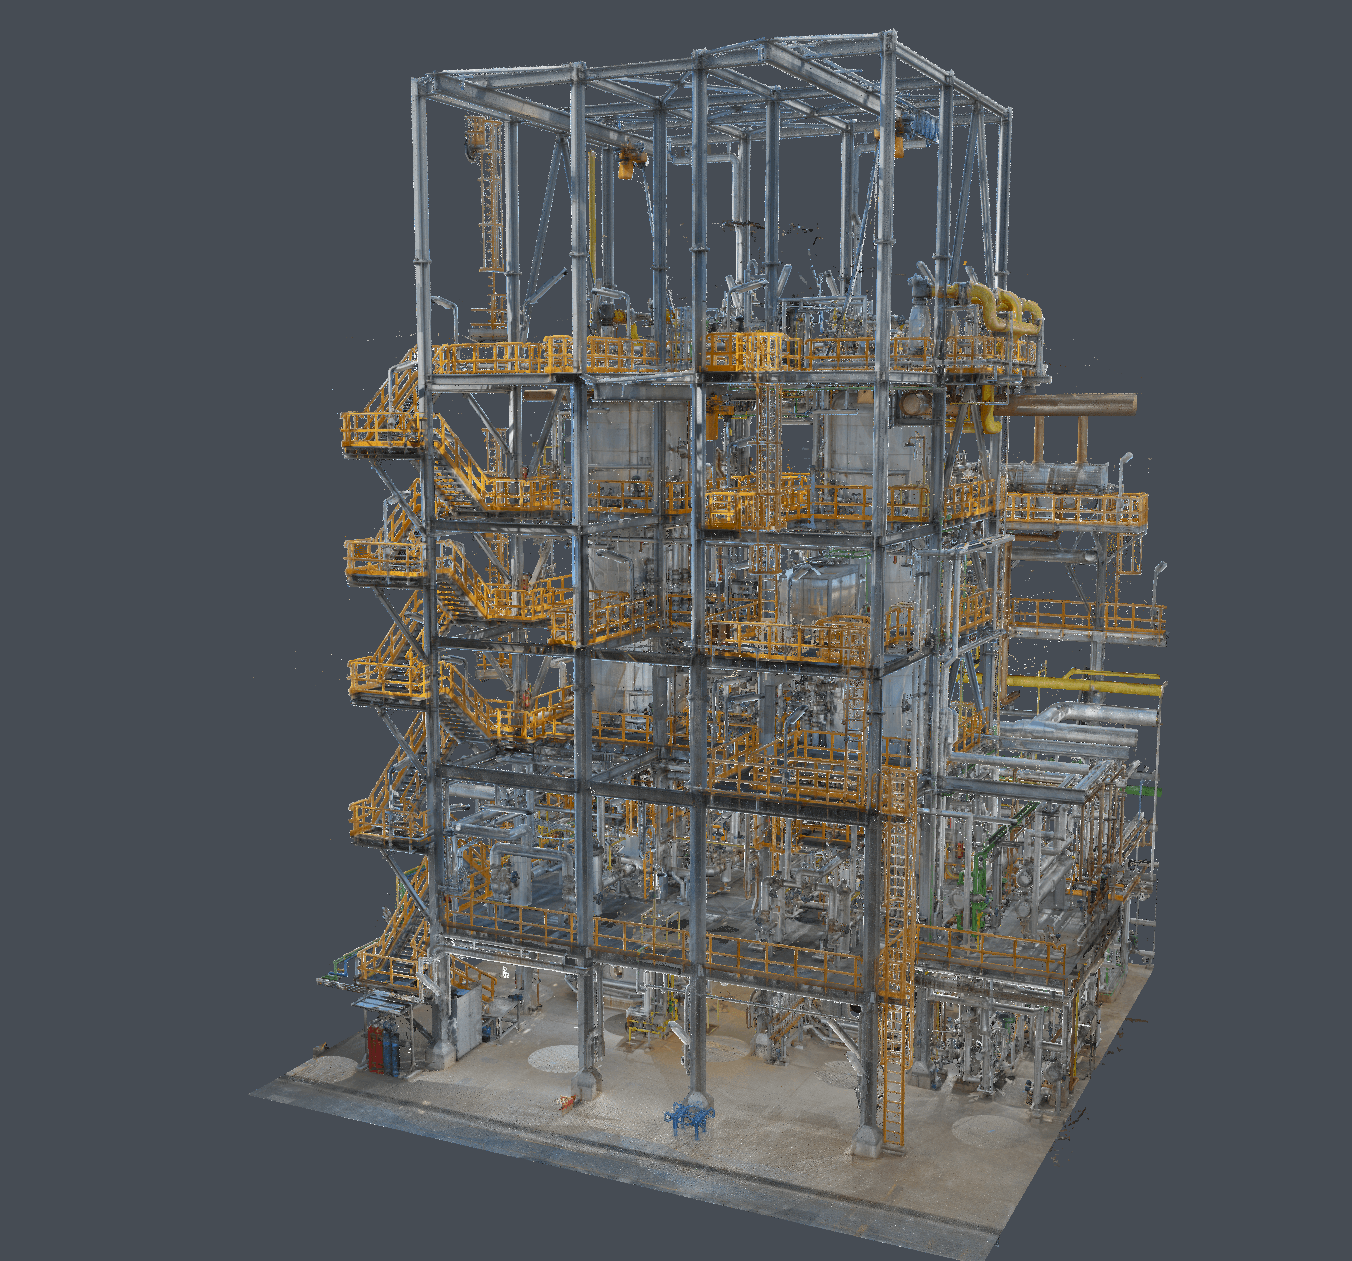
想象一下,您为某个物体或整个房间拍摄了一张高科技的 3D 照片。这张“照片”记录的并非平面图像,而是空间中数百万个微小的点。这些点(或点)的集合被称为 点云。
点云中的每个点都包含两项关键信息:
- 位置(它在哪): 其在 3D 空间中的精确位置。这告诉计算机应在何处绘制该点。
- 它的外观(属性): 这些信息可以是表面的颜色、激光反射的亮度(强度),甚至是帮助识别其所代表对象的元数据(分类)。
由于点云是通过扫描真实结构(如工厂车间或城市街道)创建的,因此它是数字孪生的基础。
点云是如何获取的?
如果说点云是原始数据,那么下一个问题是:我们如何从现实世界中捕获数百万个这样的精确测量值?
点云通过专门的3D扫描过程生成,该过程测量物理环境的几何形状。两种最常见的方法是:
- LiDAR(激光扫描)
LiDAR(Light Detection and Ranging,光探测与测距)通常用于高精度、大规模测绘(如建筑物或地形)。
- 过程: 扫描仪快速发射数百万个激光脉冲,并测量光返回所需的时间。这种“飞行时间”测量可即时计算出物体表面的精确距离和位置。
- 最适合: 高精度、快速捕获大面积区域,以及在各种光照条件下工作。
- 运动恢复结构(SfM)
SfM 是一种基于摄影测量的经济灵活的技术,它使用视觉数据而非激光。
- 过程: 标准数码相机从不同角度拍摄物体或区域的大量重叠2D照片。然后,专用软件使用算法,通过在所有不同图像中查找匹配特征,自动计算每个点的3D位置。
- 最适合: 详细的纹理和颜色数据、捕获较小的物体,以及使用无人机或智能手机等现成设备。
Evergine点云插件的特性
Evergine点云插件从底层设计,旨在解决点云可视化的最大挑战:快速高效地渲染大数据集。我们通过实现两个核心的、性能驱动的特性来达成这一目标:
基于计算着色器的高性能光栅化
我们完全绕过了传统的图形管线(顶点和像素着色器),使用计算着色器重写了整个点云光栅化过程。
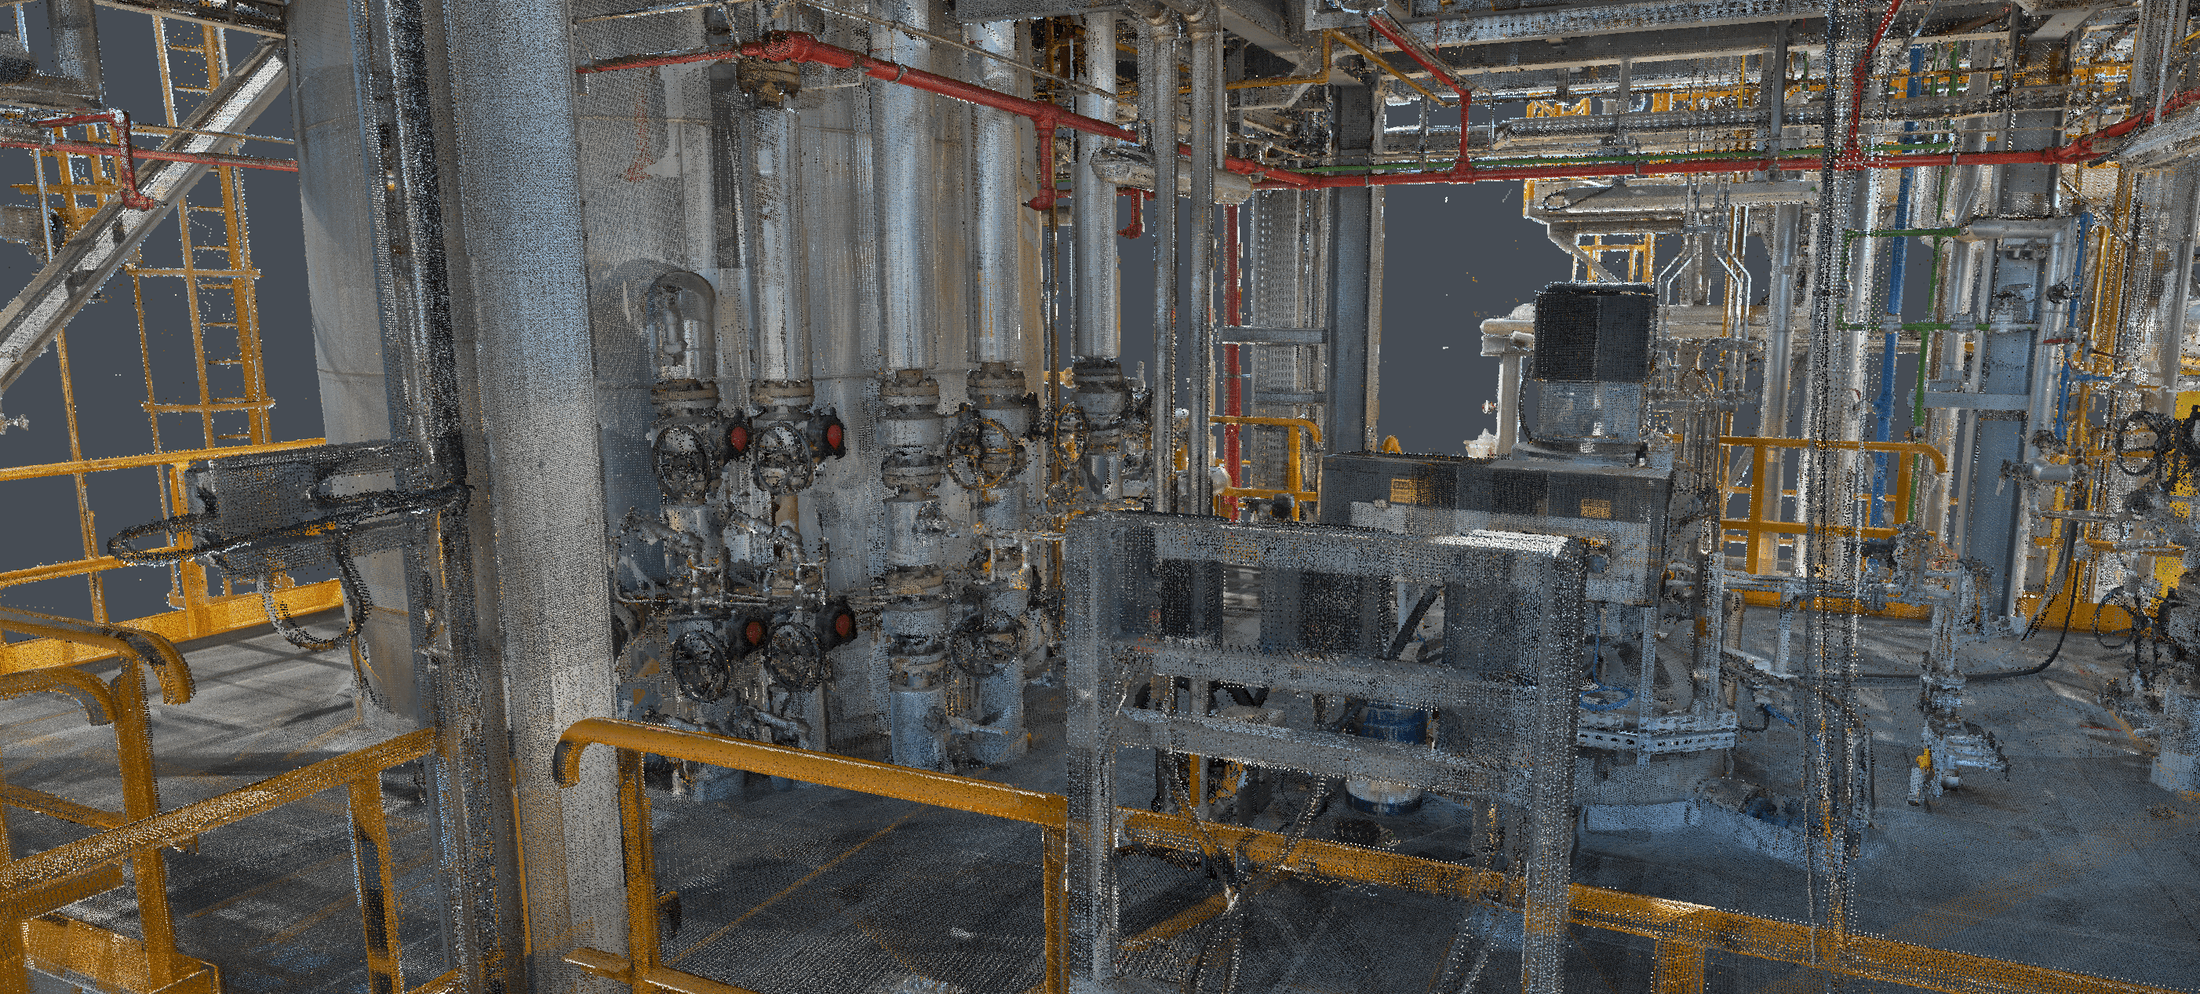
这一改变显著提升了渲染速度,并赋予我们前所未有的点绘制控制能力。这种控制让我们能够轻松实现关键的视觉改进,例如逐像素颜色混合,这对于提升视觉质量至关重要,因为我们混合颜色,处理落在同一屏幕像素且深度相近的点。这极大地减少了锯齿和噪声,而锯齿和噪声通常是点云渲染固有的问题,从而带来更清晰、更稳定的图像。
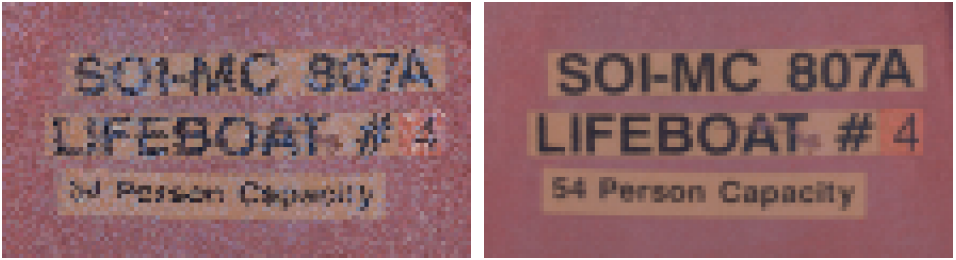
图 1. 点云典型锯齿效果与使用新方法渲染该点云所得结果的对比
渐进式渲染
为确保流畅体验,即使在标准通用硬件上加载数百万个点的点云时,该插件也采用了渐进式渲染。
该插件不会尝试一次性渲染整个点云(这可能导致应用程序冻结),而是:
- 渐进式渲染: 每帧渲染固定且数量较多的点。
- 快速收敛: 虽然完全渲染每个点所需的总时间取决于点云大小,但初始的高质量图像通常在一秒内收敛,并且通常不会被视为长时间的延迟。
这项技术优先考虑可用性和响应速度,让您几乎可以立即获得数字孪生数据的高度交互视图。
支持的格式
Evergine点云插件设计为具有广泛兼容性,支持三种主要文件格式:LAS/LAZ、E57和PCD。LAS及其压缩版本LAZ,以及E57格式,在3D扫描行业中被广泛使用,确保了与大多数商用扫描仪数据的无缝集成。PCD(点云数据)格式虽然在原始扫描仪输出中不太常见,但提供了更灵活且高度优化的结构,使其加载到Evergine中的速度比其他替代方案快得多。
开始在您的项目中使用点云插件
将新的Evergine点云插件集成到您现有项目中包含三个简单步骤:添加插件、配置渲染管线,最后加载您的数据。此过程详见文档链接。
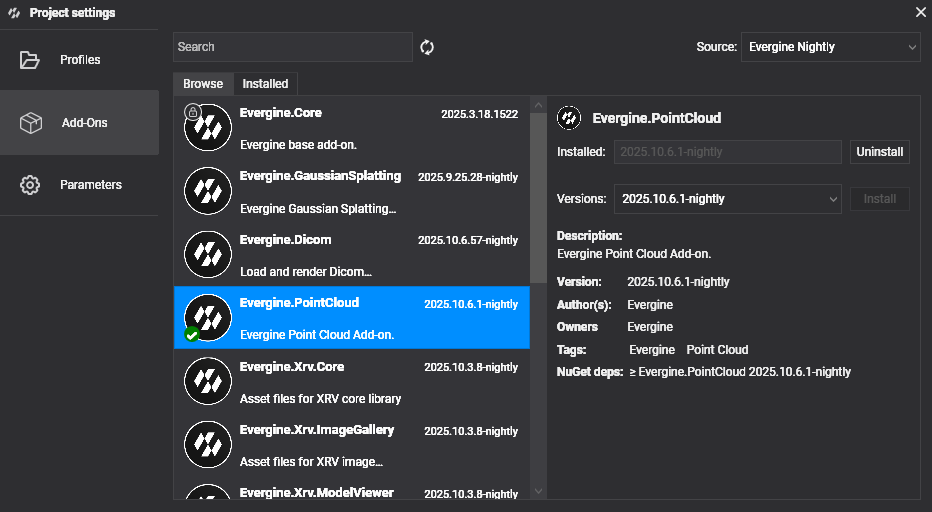
将插件添加到您的项目
打开Evergine Studio,将Evergine.PointCloud插件添加到项目中。请参阅本指南了解有关添加插件的更多信息。
设置插件渲染管线
该插件使用自定义渲染流程,必须在应用程序生命周期的早期进行初始化。
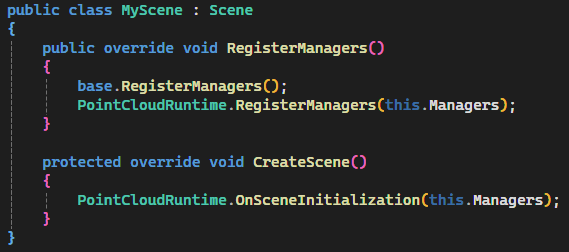
步骤 A:配置场景初始化
打开您的主场景文件,通常为 MyScene.cs,并确保添加必要的初始化代码:
步骤 B:初始化运行时
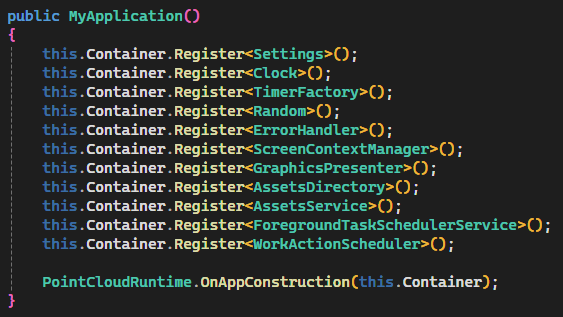
接下来,打开 MyApplication.cs。在应用程序构造函数中,您必须调用插件的静态初始化方法来注册核心运行时服务:
加载您的点云数据
管线设置完成后,您就可以加载点云了。Evergine 点云插件通过一个静态运行时方法简化了数据集的加载。您可以通过调用异步方法并传入数据文件路径,加载任何 支持的格式(LAS/LAZ、E57 或 PCD) 的点云:

作品集