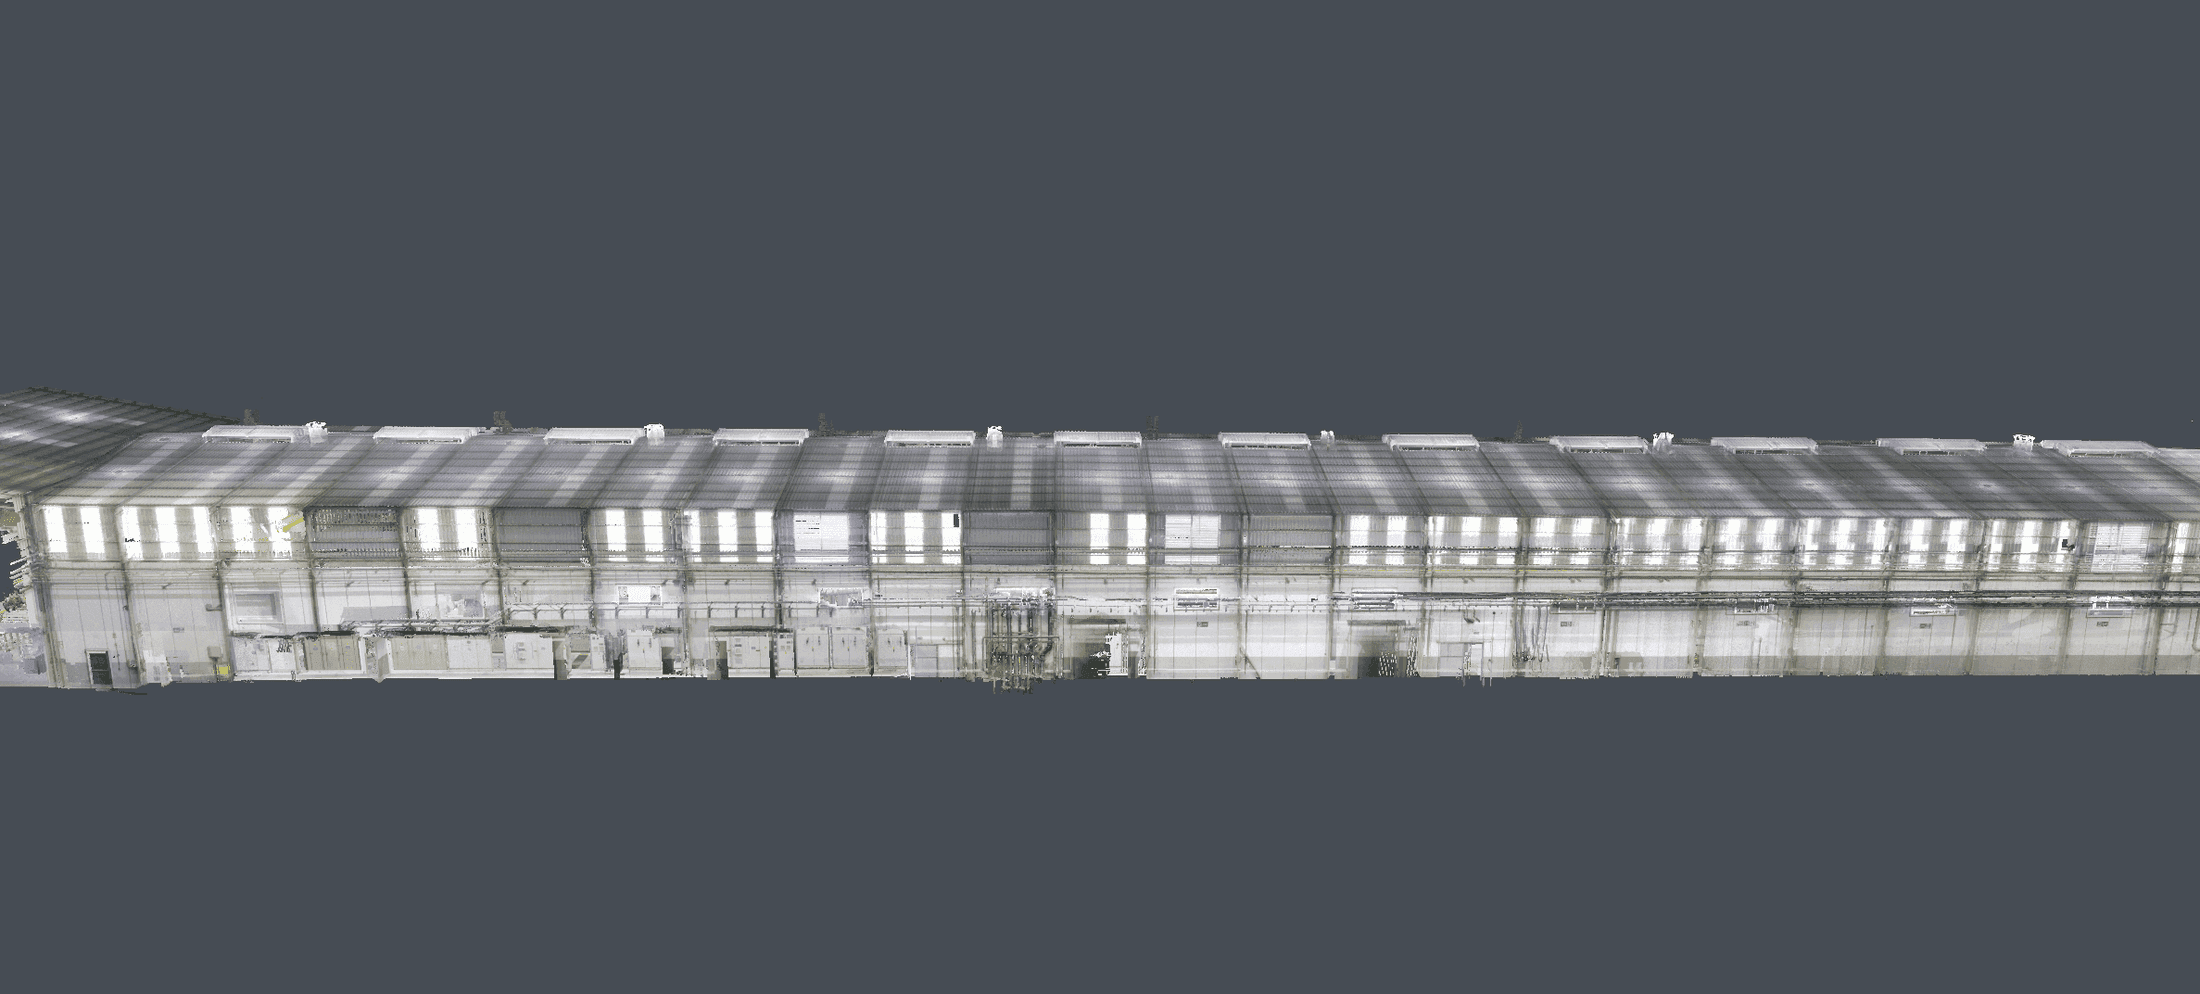
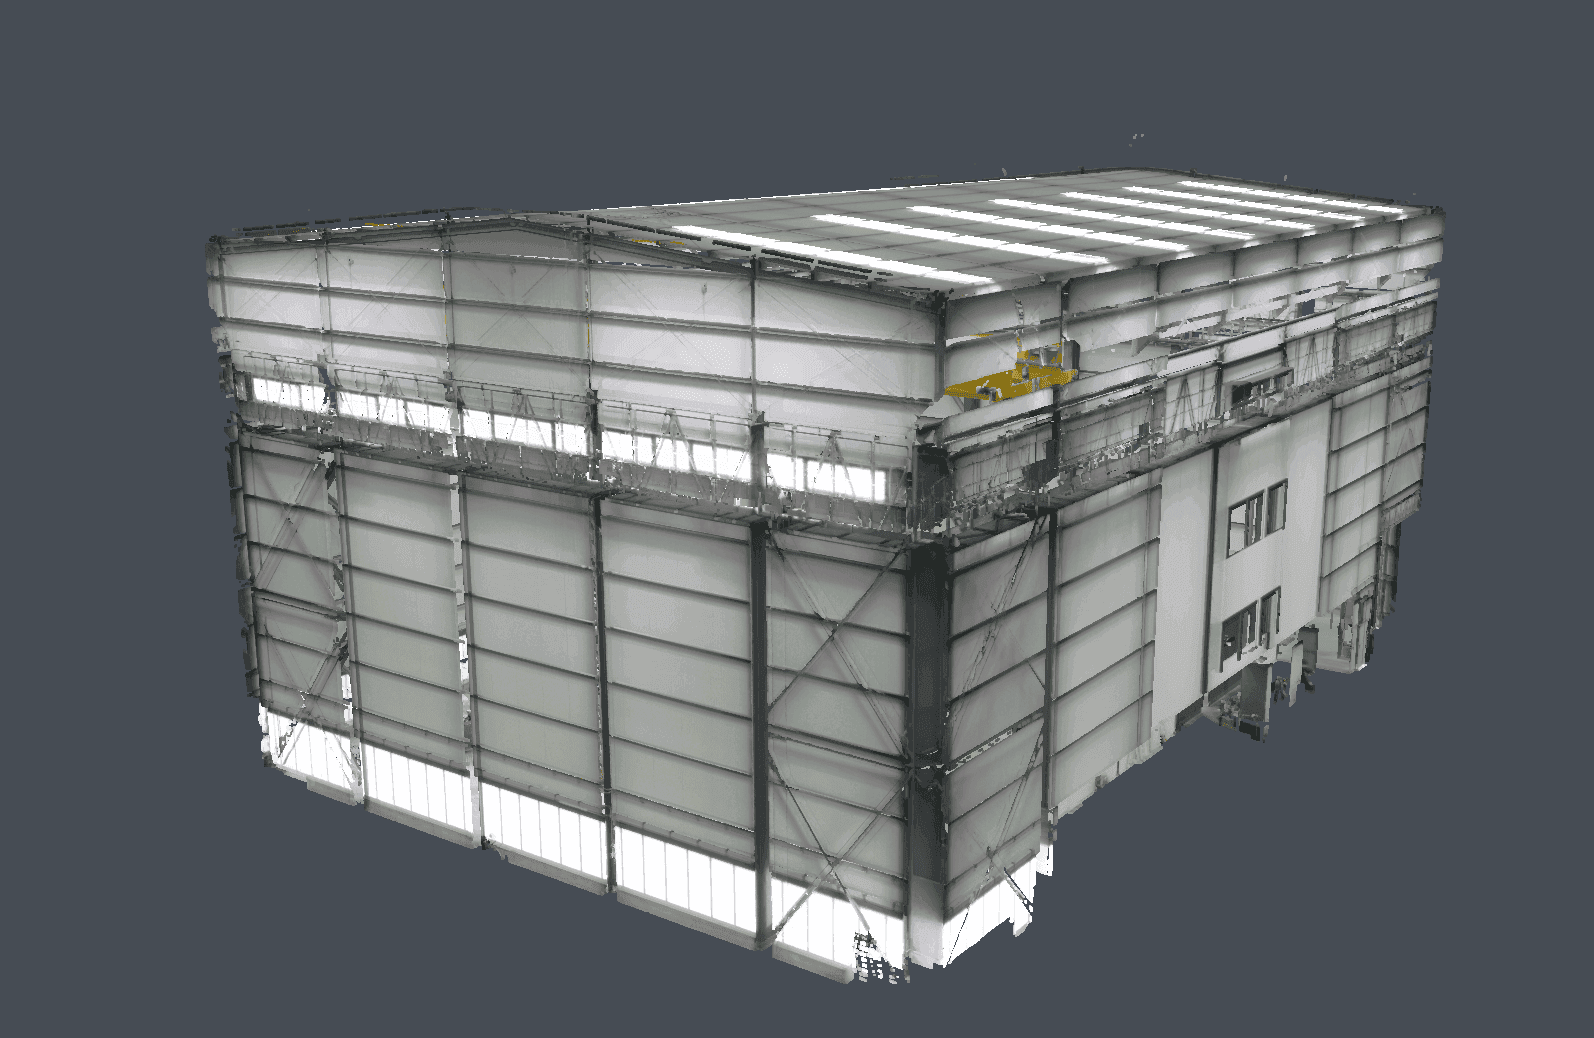
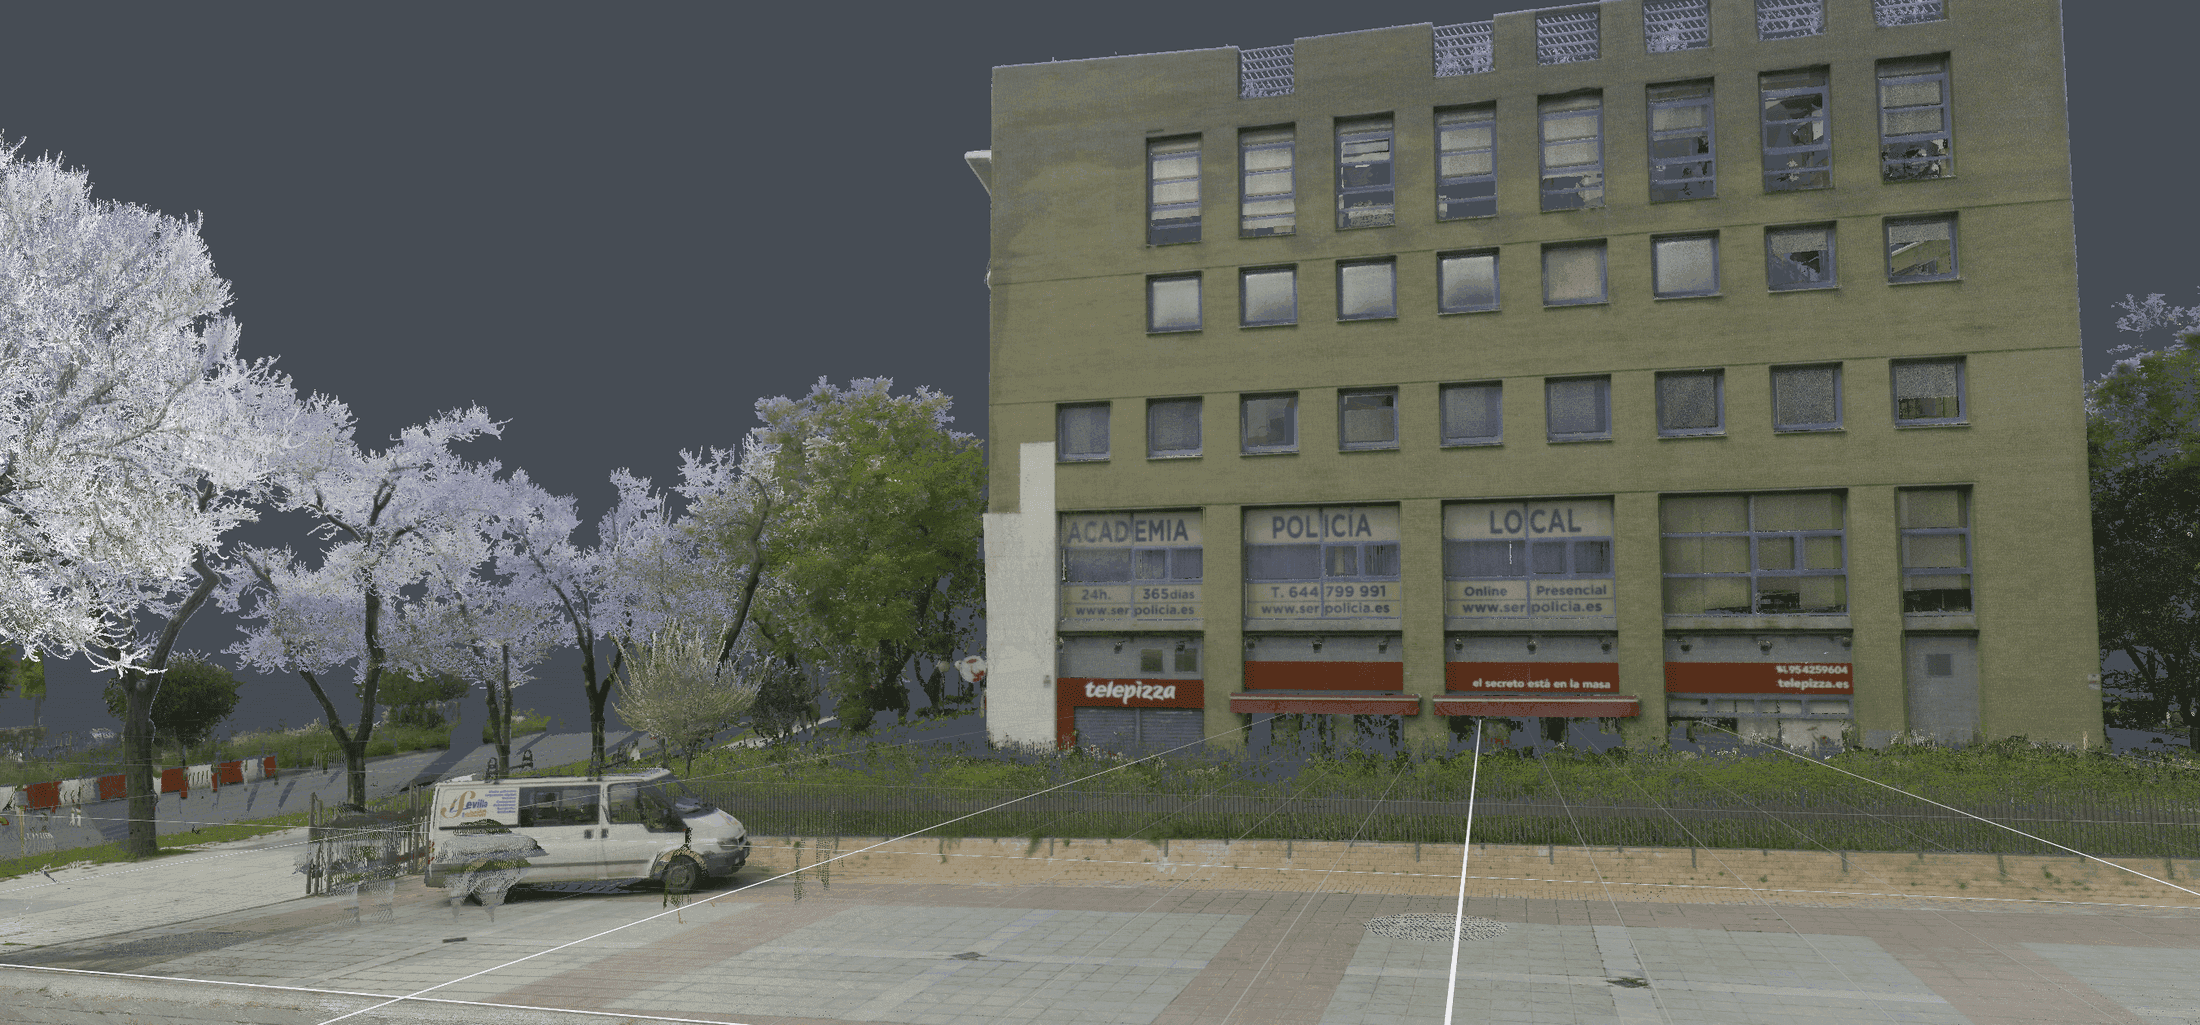
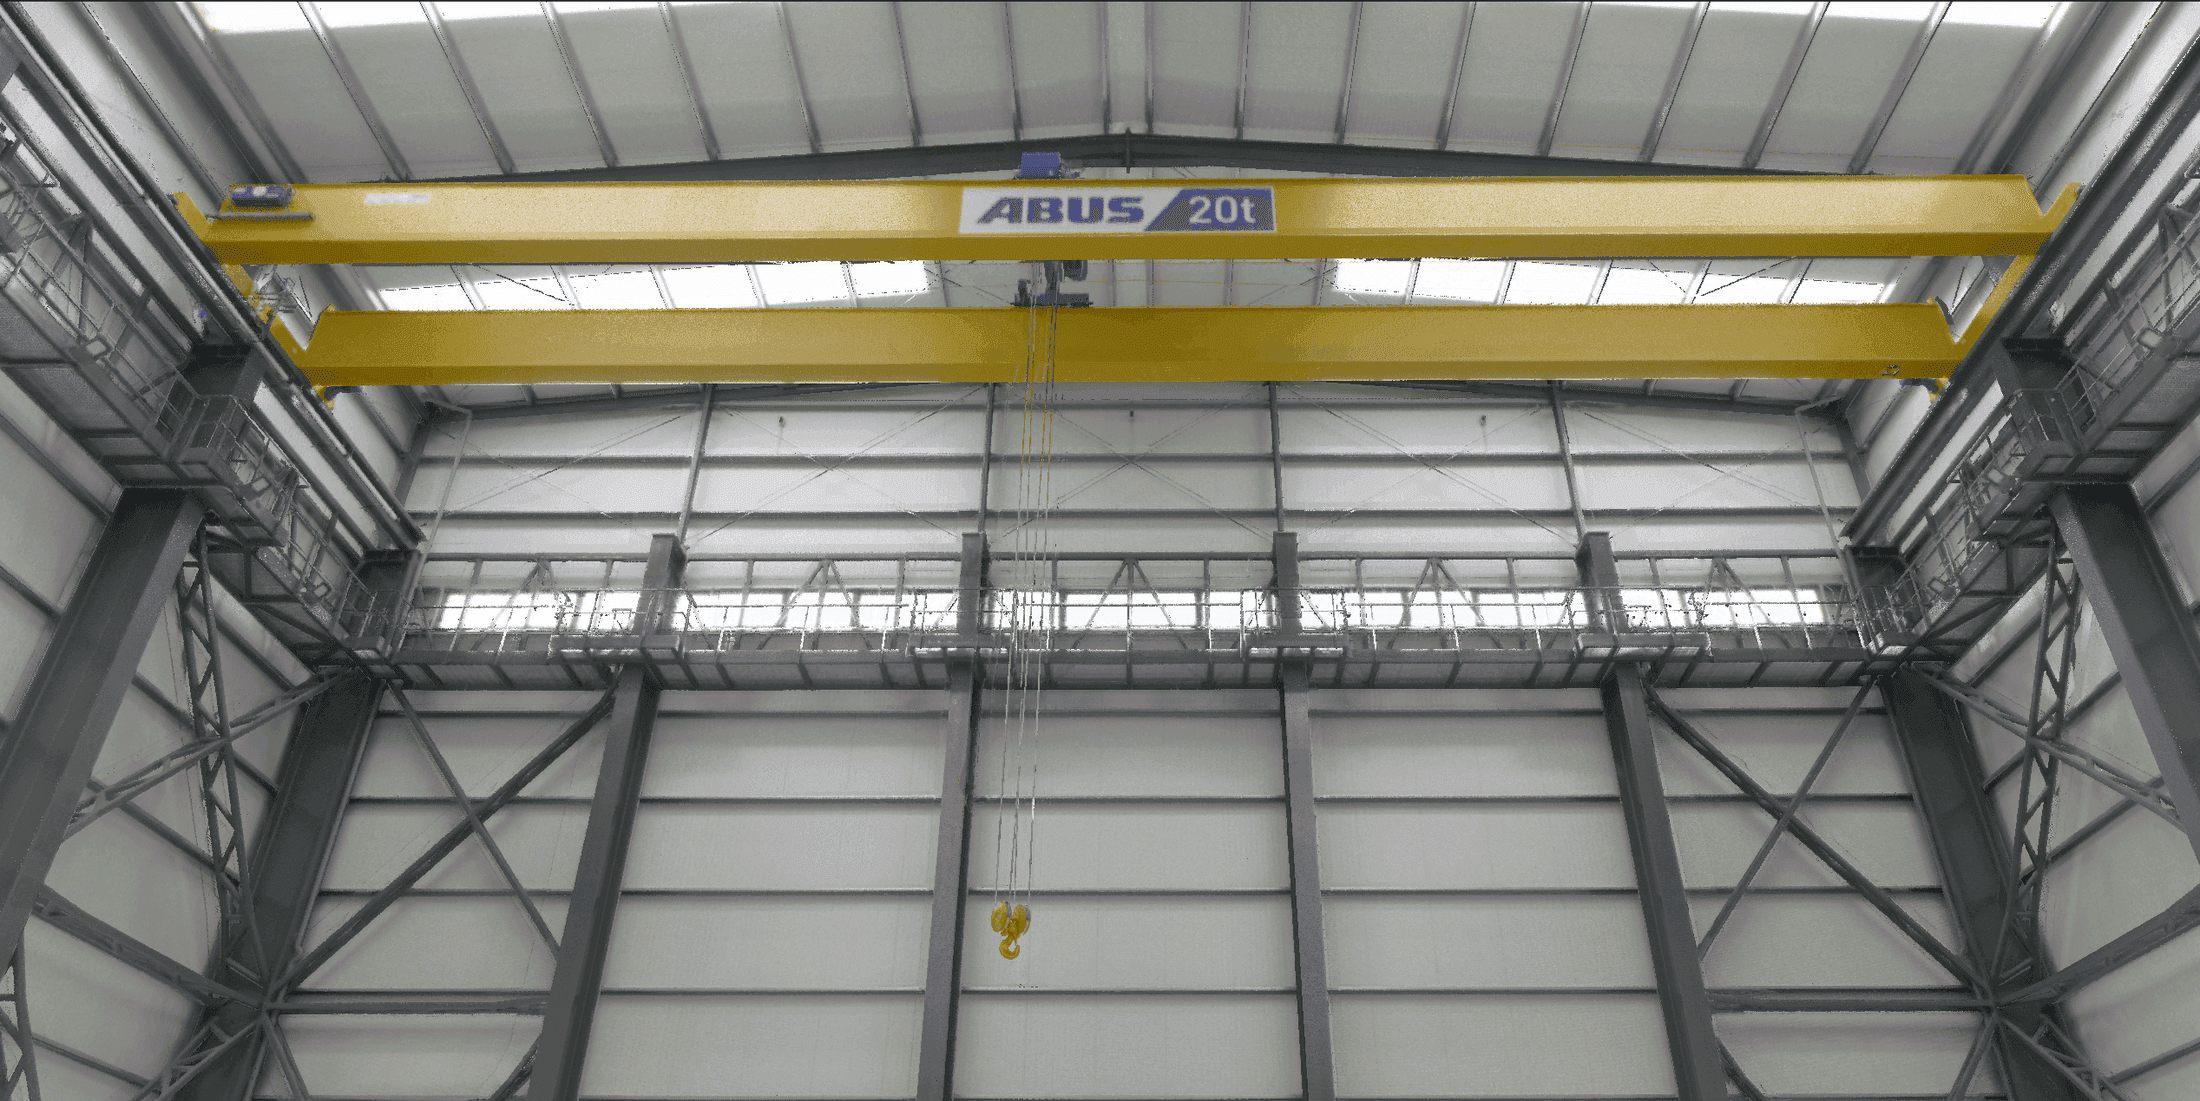
Add-on Point Cloud
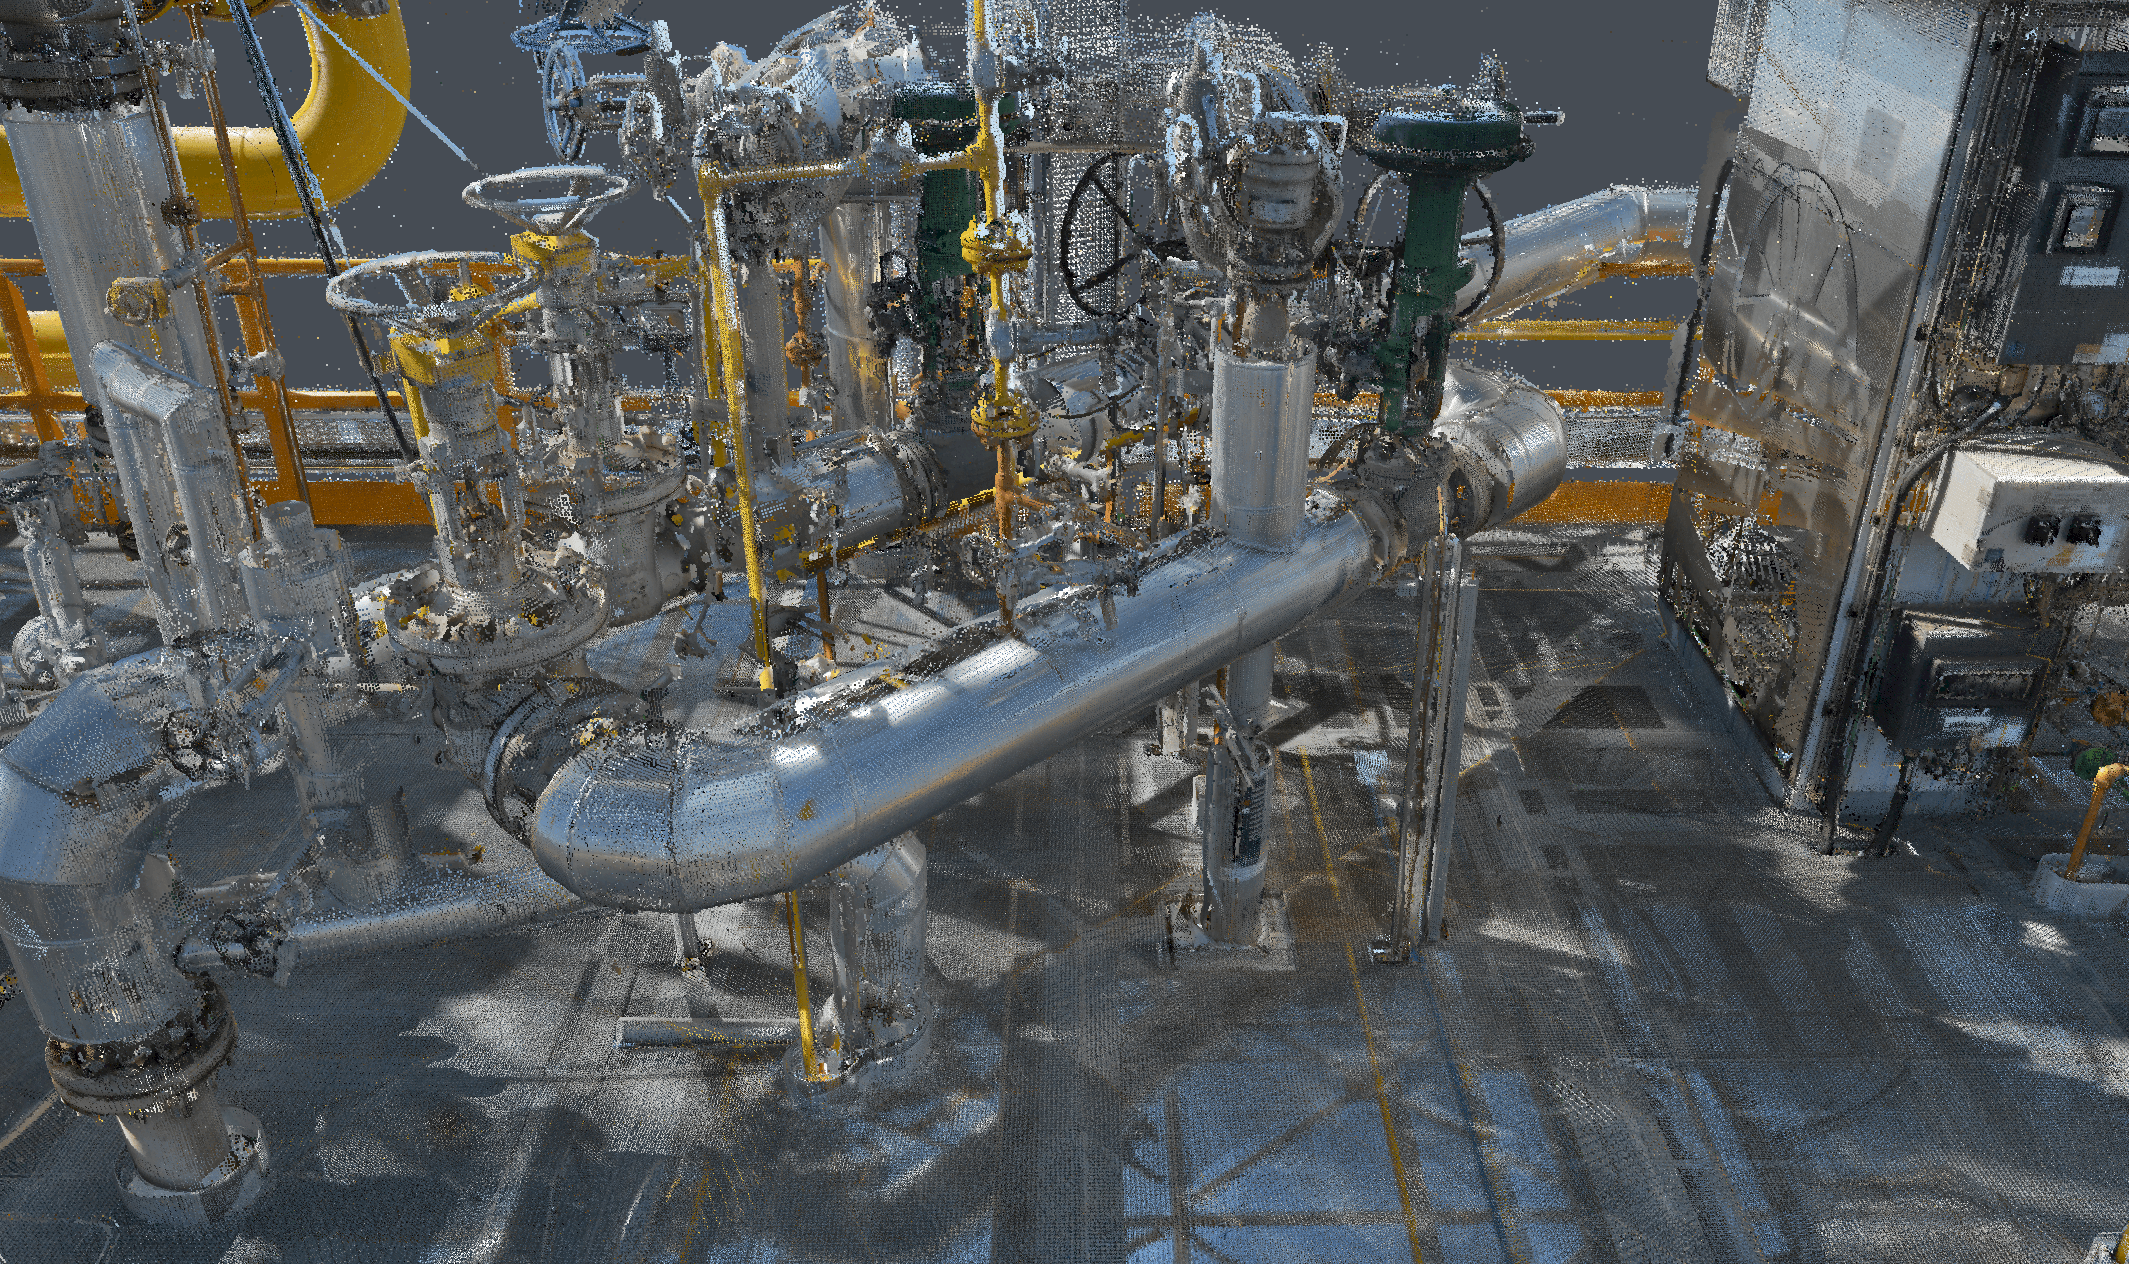
Avec la dernière version d’Evergine, nous avons le plaisir de vous présenter le tout nouvel add-on Point Cloud. Il s’agit d’une avancée importante pour simplifier la création et l’intégration de jumeaux numériques très détaillés dans le moteur, avec une représentation plus fidèle et plus immersive du monde réel. Dans cet article, nous verrons ce qu’est un nuage de points, les méthodes courantes pour obtenir ces données riches et, surtout, comment tirer parti du nouvel add-on pour les visualiser dans vos projets Evergine.
Qu’est-ce qu’un nuage de points ?
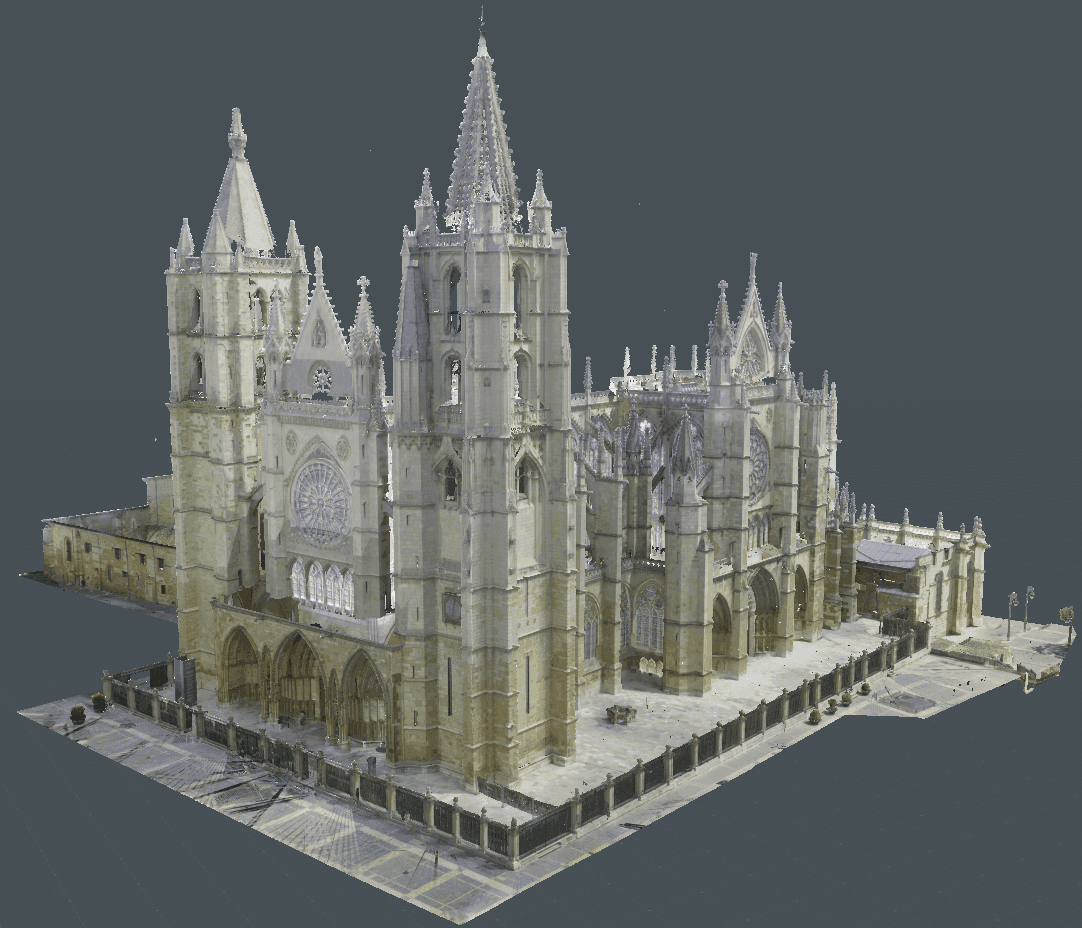
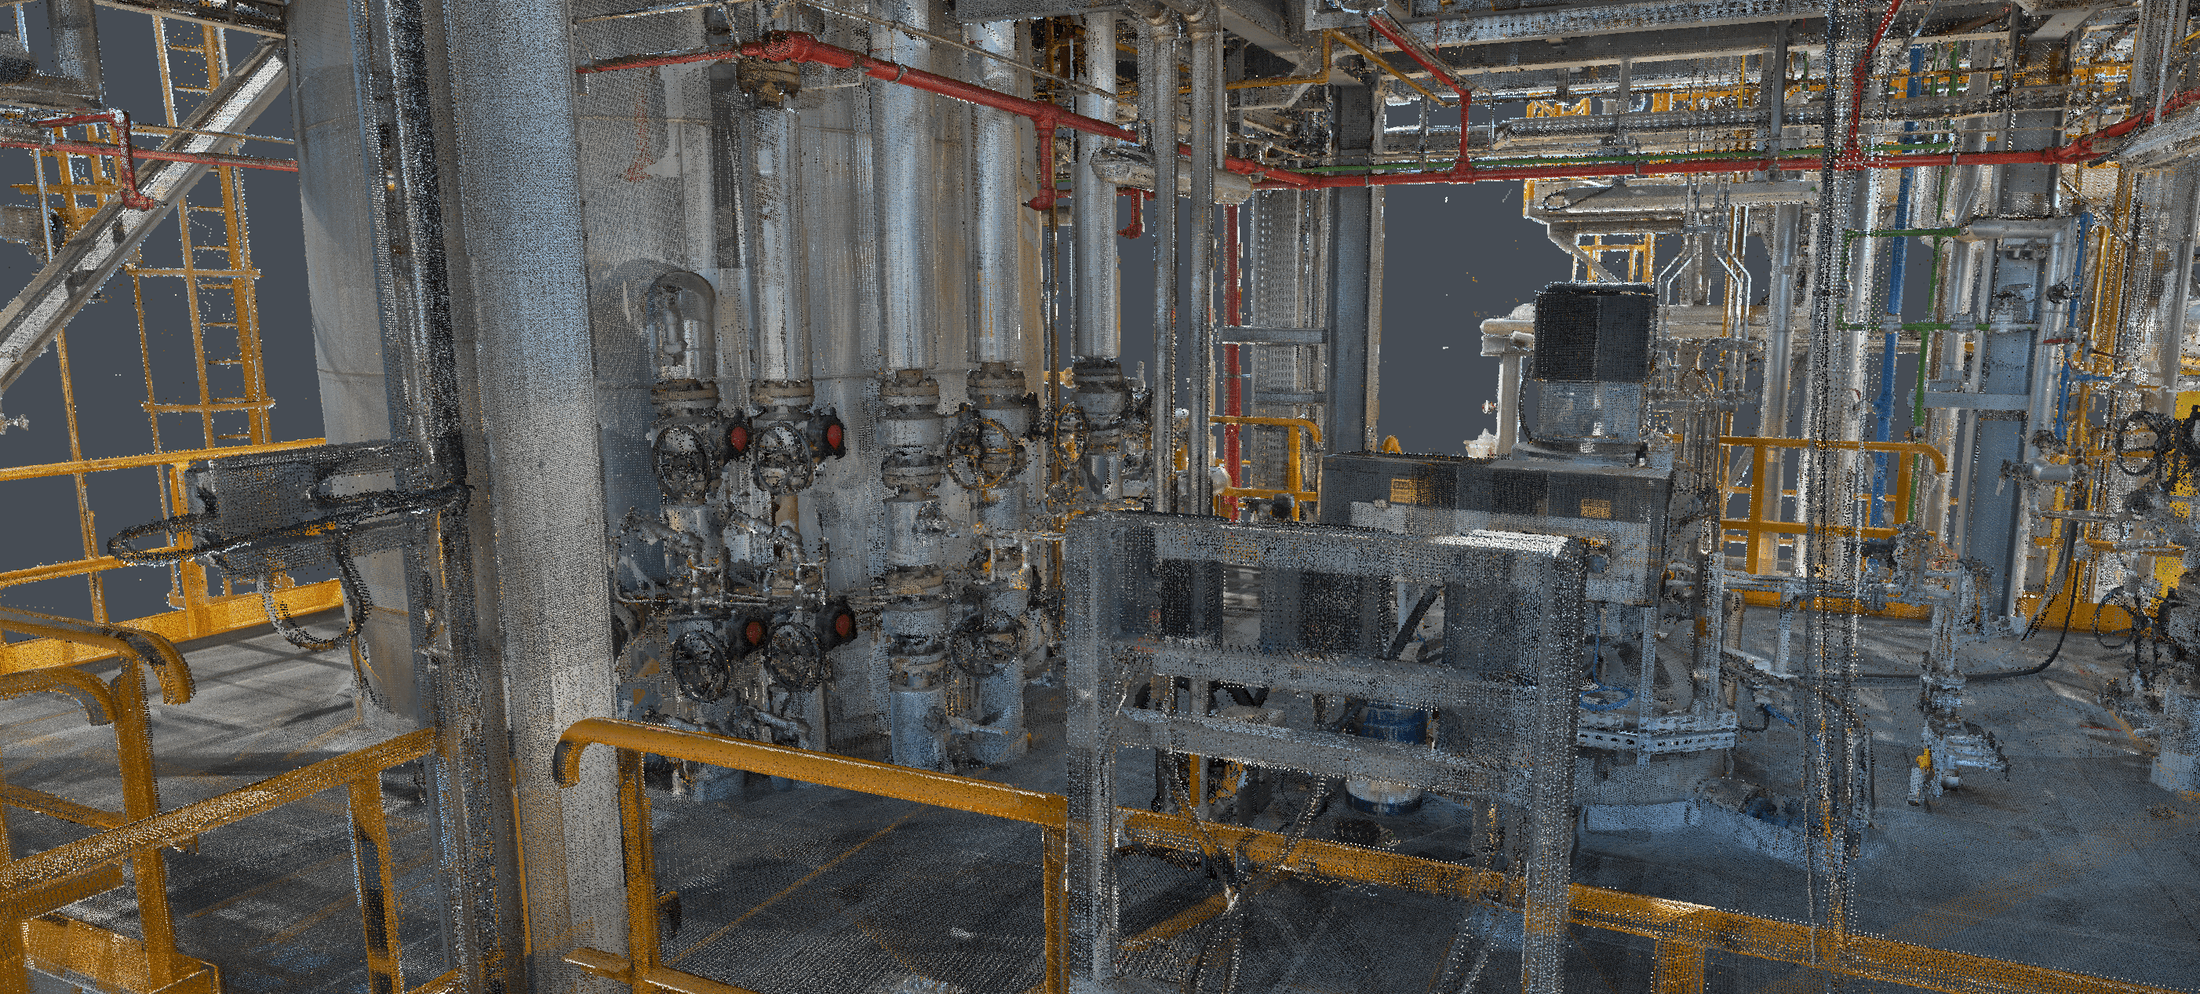
Imaginez que vous preniez une photo 3D de haute technologie d’un objet ou d’une pièce entière. Au lieu de capturer une image plane, cette « photo » enregistre des millions de minuscules points dans l’espace. Cet ensemble de points est appelé nuage de points.
Chaque point du nuage comporte deux informations essentielles :
- Où il se trouve (position) : son emplacement exact dans l’espace 3D. Cela indique à l’ordinateur où dessiner le point.
- À quoi il ressemble (attributs) : il peut s’agir d’informations comme la couleur de la surface, l’intensité avec laquelle la lumière laser a été réfléchie (intensité), ou même de métadonnées permettant d’identifier l’objet qu’il représente (classification).
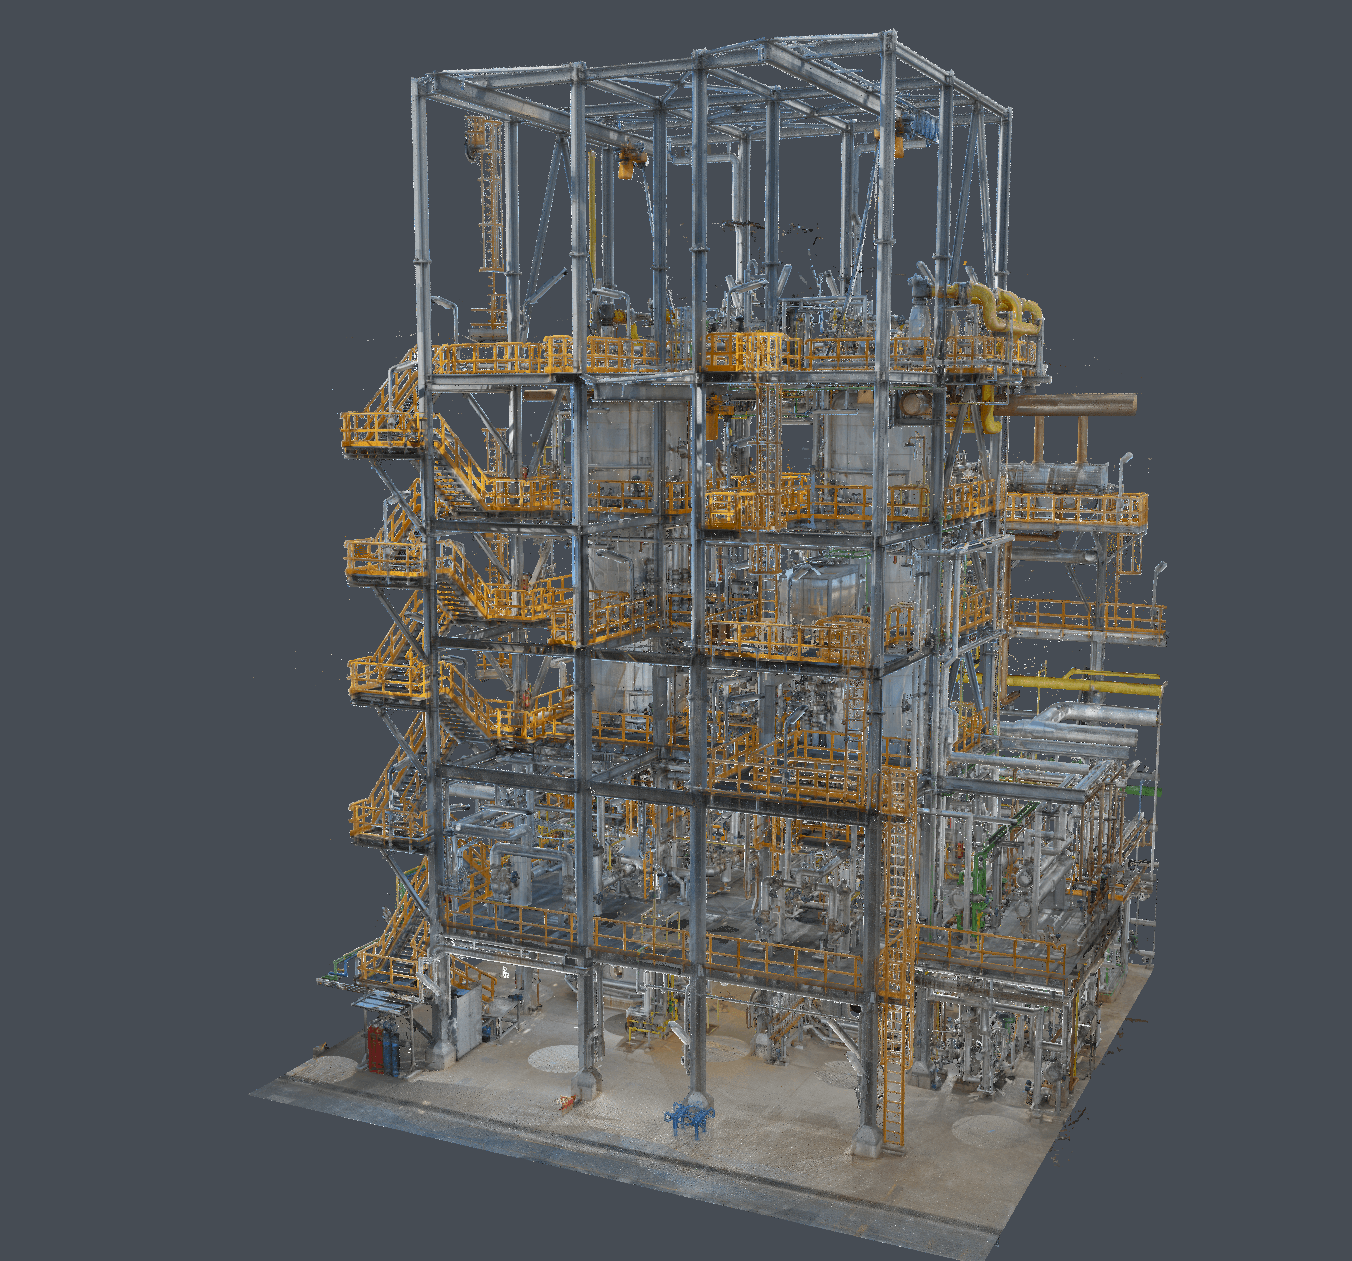
Comme un nuage de points est créé en scannant des structures réelles, comme un atelier de production ou une rue, il constitue la base d’un jumeau numérique.
Comment obtient-on des nuages de points ?
Si le nuage de points constitue la donnée brute, la question suivante est : comment capturer des millions de ces mesures précises dans le monde réel ?
Les nuages de points sont générés par des procédés de numérisation 3D spécialisés qui mesurent la géométrie des environnements physiques. Les deux approches les plus courantes sont :
- LiDAR (scan laser)
Le LiDAR (Light Detection and Ranging) est généralement utilisé pour la cartographie haute précision à grande échelle (bâtiments ou terrains, par exemple).
- Le procédé : un scanner émet rapidement des millions d’impulsions laser et mesure le temps nécessaire au retour de la lumière. Cette mesure du « temps de vol » permet de calculer instantanément la distance et la position précises de la surface de l’objet.
- Idéal pour : la haute précision, la capture rapide de grandes zones et le travail dans des conditions d’éclairage variées.
- Structure from Motion (SfM)
La SfM est une technique peu coûteuse et flexible, basée sur la photogrammétrie, qui utilise des données visuelles au lieu de la lumière laser.
- Le procédé : des appareils photo numériques standard prennent de nombreuses photographies 2D qui se chevauchent d’un objet ou d’une zone sous différents angles. Un logiciel spécialisé utilise ensuite des algorithmes pour calculer automatiquement la position 3D de chaque point en identifiant les caractéristiques communes entre les différentes images.
- Idéal pour : les données détaillées de texture et de couleur, la capture d’objets plus petits et l’utilisation d’équipements facilement accessibles comme les drones ou les smartphones.
Fonctionnalités de l’add-on de nuages de points d’Evergine
L’add-on Point Cloud d’Evergine a été conçu de A à Z pour relever le plus grand défi de la visualisation de nuages de points : rendre rapidement et efficacement de grands volumes de données. Pour y parvenir, nous avons implémenté deux fonctionnalités clés axées sur les performances :
Rastérisation haute performance basée sur des compute shaders
Nous avons entièrement contourné le pipeline graphique classique (vertex et pixel shaders) et réécrit tout le processus de rastérisation des nuages de points à l’aide de compute shaders.
Ce changement rend le rendu nettement plus rapide et nous donne un contrôle inédit sur la façon dont les points sont dessinés. Ce contrôle nous permet d’implémenter facilement des améliorations de visualisation essentielles, comme le mélange des couleurs par pixel, clé pour améliorer la qualité visuelle : nous mélangeons la couleur des points qui tombent sur le même pixel de l’écran et ont une profondeur similaire. Cela réduit fortement l’aliasing et le bruit généralement inhérents au rendu de nuages de points, pour une image bien plus nette et plus stable.
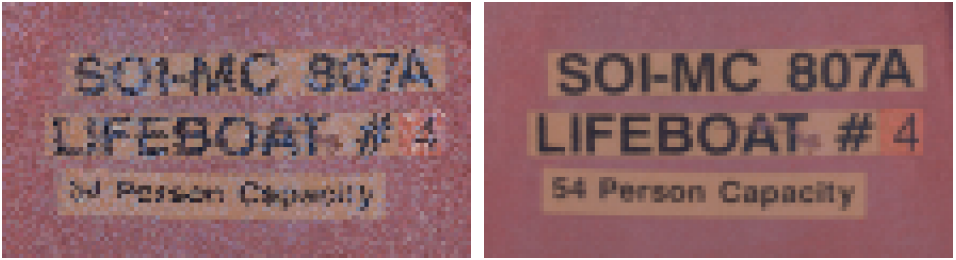
Figure 1. Comparaison entre l’aliasing typique d’un nuage de points et le résultat obtenu en rendant le nuage avec la nouvelle méthode
Rendu progressif
Pour garantir une expérience fluide, même lors du chargement de nuages de plusieurs millions de points sur du matériel grand public, l’add-on utilise le rendu progressif.
Au lieu d’essayer de rendre tout le nuage d’un coup, ce qui pourrait figer l’application, l’add-on :
- Rend progressivement : il rend un nombre fixe et élevé de points à chaque image.
- Converge rapidement : si le temps total nécessaire pour rendre chaque point dépend de la taille du nuage, l’image initiale de haute qualité converge généralement en moins d’une seconde et n’est en principe pas perçue comme un long délai.
Cette technique privilégie l’ergonomie et la réactivité, en vous offrant presque instantanément une vue très interactive des données de votre jumeau numérique.
Formats pris en charge
L’add-on Point Cloud d’Evergine est conçu pour une large compatibilité et prend en charge trois formats de fichiers principaux : LAS/LAZ, E57 et PCD. Le format LAS et sa version compressée LAZ, ainsi que le format E57, sont largement utilisés dans le secteur de la numérisation 3D, ce qui garantit une intégration transparente avec les données de la plupart des scanners du marché. Le format PCD (Point Cloud Data), moins courant en sortie brute de scanner, offre une structure plus flexible et hautement optimisée, qui permet de le charger dans Evergine bien plus rapidement que les autres formats.
Commencer à utiliser l’add-on Point Cloud dans votre projet
Intégrer le nouvel add-on Point Cloud d’Evergine dans votre projet existant se fait en trois étapes simples : ajouter l’add-on, configurer le pipeline de rendu et enfin charger vos données. Ce processus est détaillé dans link to docs.
Ajouter l’add-on à votre projet
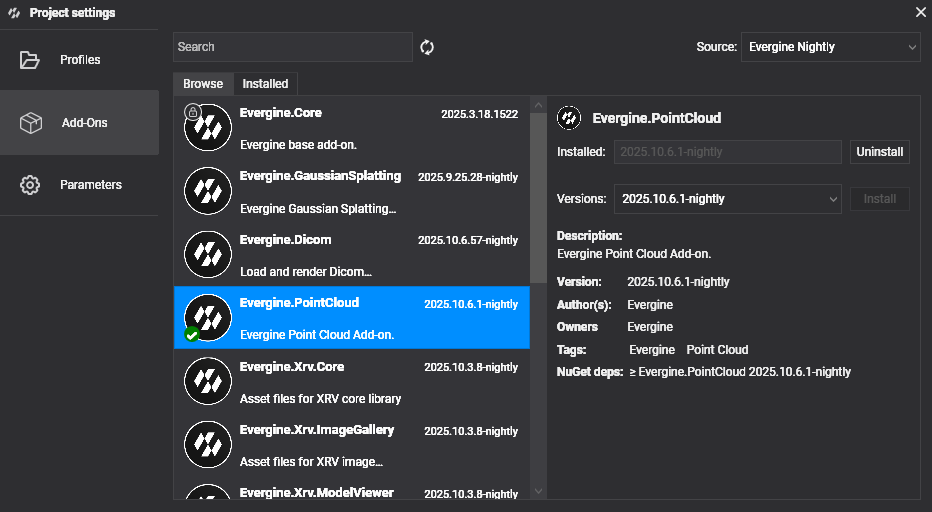
Ouvrez Evergine Studio et ajoutez l’add-on Evergine.PointCloud au projet. Consultez ce guide pour en savoir plus sur l’ajout d’add-ons.
Configurer le pipeline de rendu de l’add-on
L’add-on utilise un processus de rendu personnalisé, qui doit être initialisé tôt dans le cycle de vie de votre application.
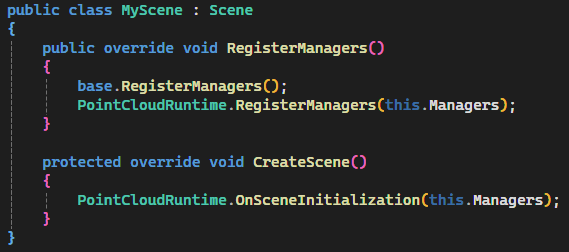
Étape A : configurer l’initialisation de la scène
Ouvrez le fichier de votre scène principale, généralement MyScene.cs, et assurez-vous d’ajouter le code d’initialisation nécessaire :
Étape B : initialiser le runtime
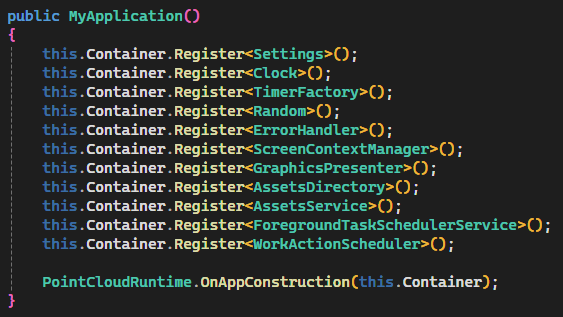
Ouvrez ensuite MyApplication.cs. Dans le constructeur de l’application, vous devez appeler la méthode d’initialisation statique de l’add-on pour enregistrer les services runtime principaux :
Charger vos données de nuage de points
Une fois le pipeline configuré, vous êtes prêt à charger votre nuage de points. L’add-on Point Cloud d’Evergine simplifie le chargement des jeux de données grâce à une méthode runtime statique. Vous pouvez charger n’importe quel nuage dans un format pris en charge (LAS/LAZ, E57 ou PCD) en appelant la méthode asynchrone et en indiquant le chemin du fichier de données :

Galerie