Point Cloud Add-on
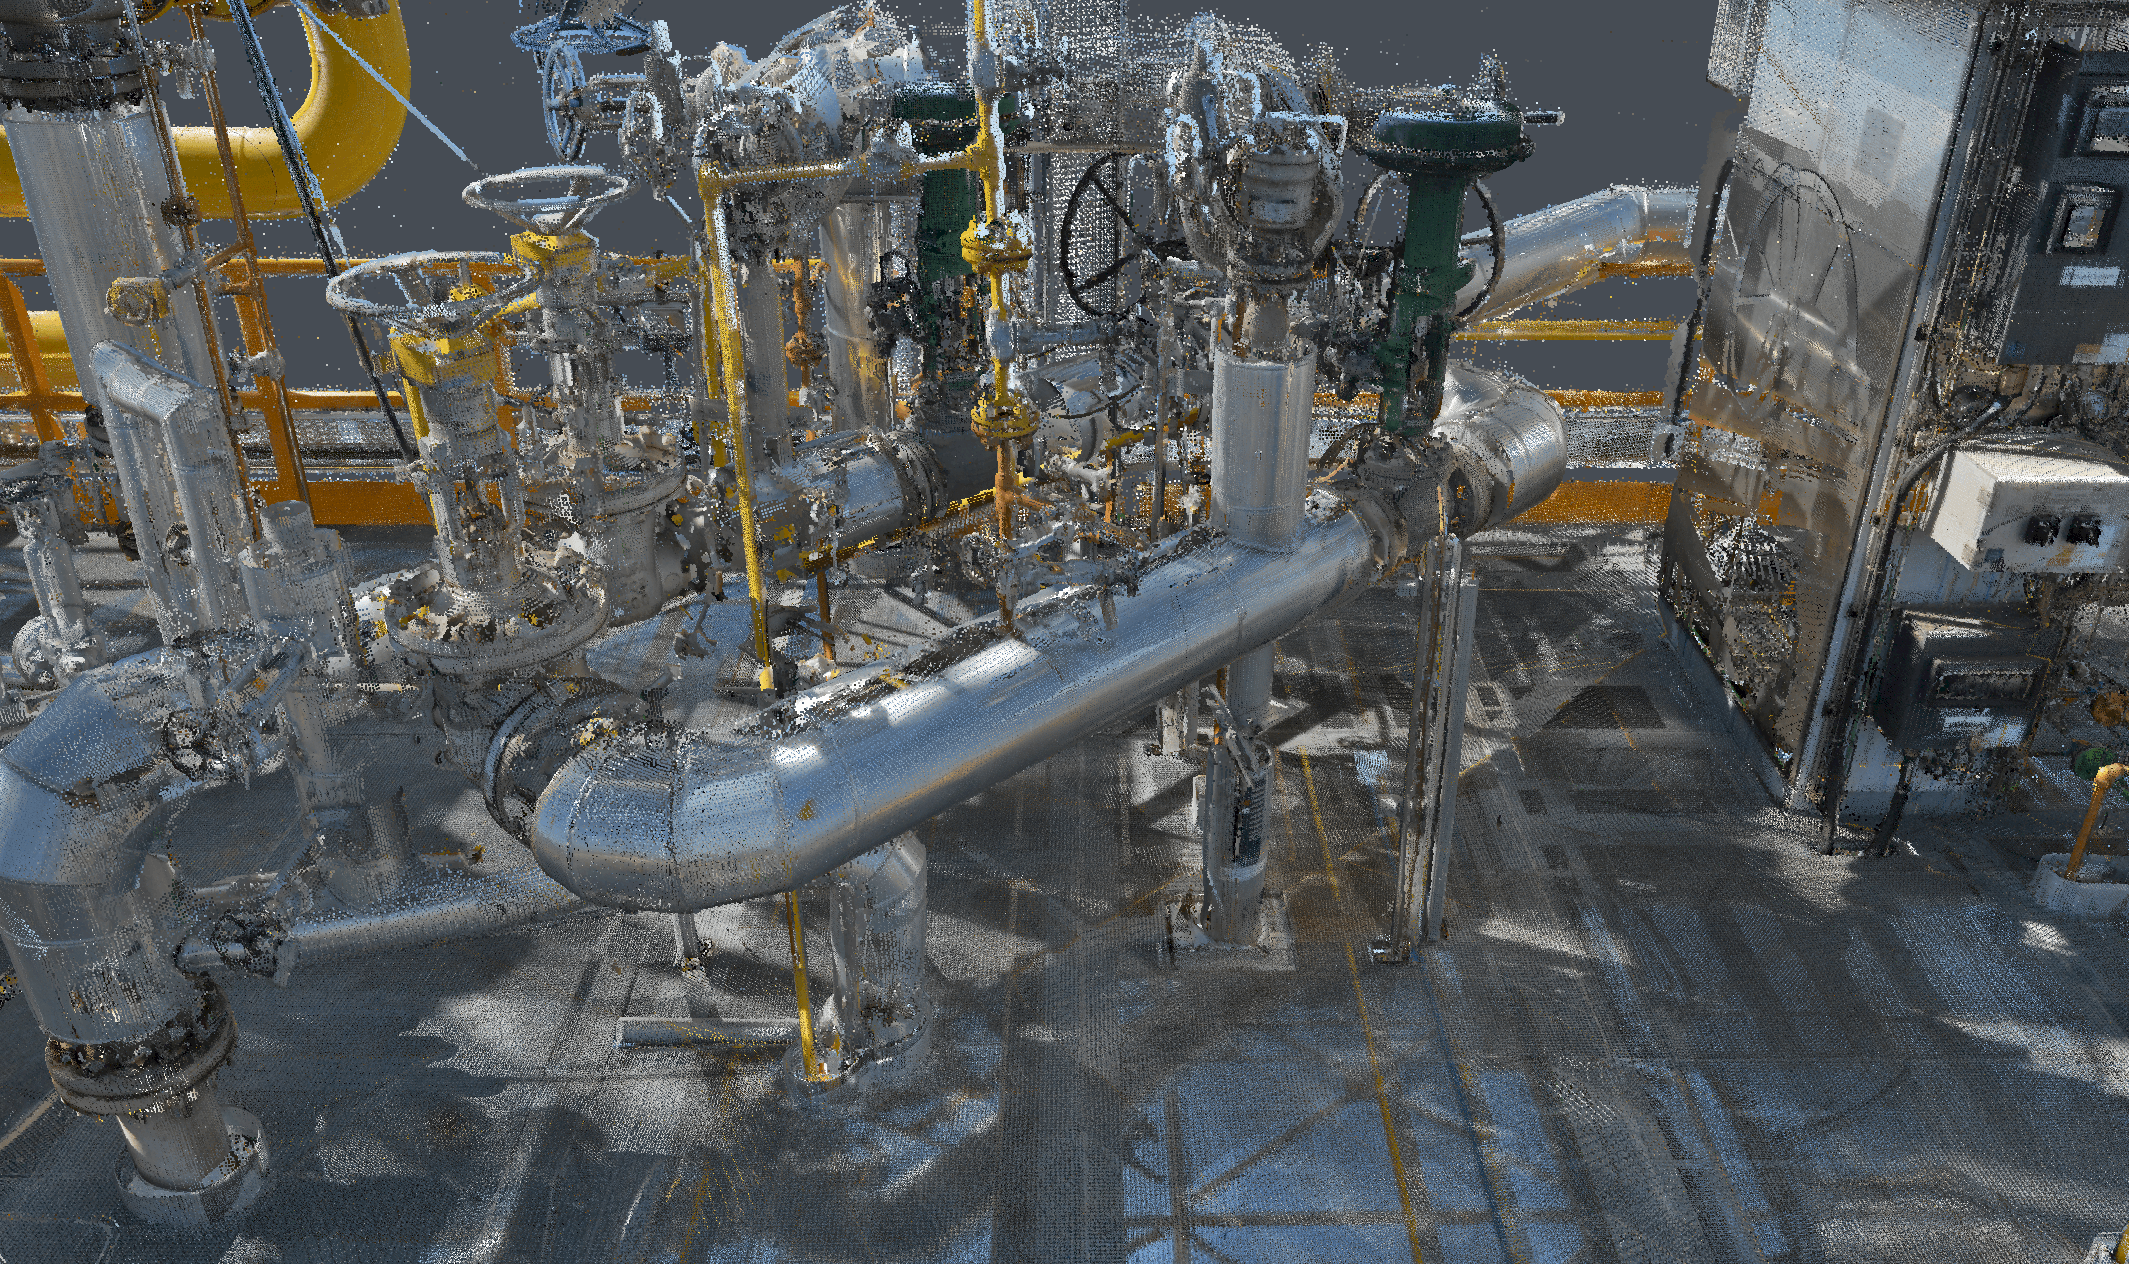
Zusammen mit der neuesten Version von Evergine freuen wir uns, das neu entwickelte Point Cloud Add-on vorzustellen. Es ist ein wichtiger Schritt, um die Erstellung und Integration hochdetaillierter digitaler Zwillinge in der Engine zu vereinfachen und die reale Welt genauer und immersiver abzubilden. In diesem Artikel erläutern wir, was eine Punktwolke ist, mit welchen gängigen Methoden diese umfangreichen Daten erfasst werden und vor allem, wie Sie das neue Add-on nutzen, um sie in Ihren Evergine-Projekten zu visualisieren.
Was ist eine Punktwolke?
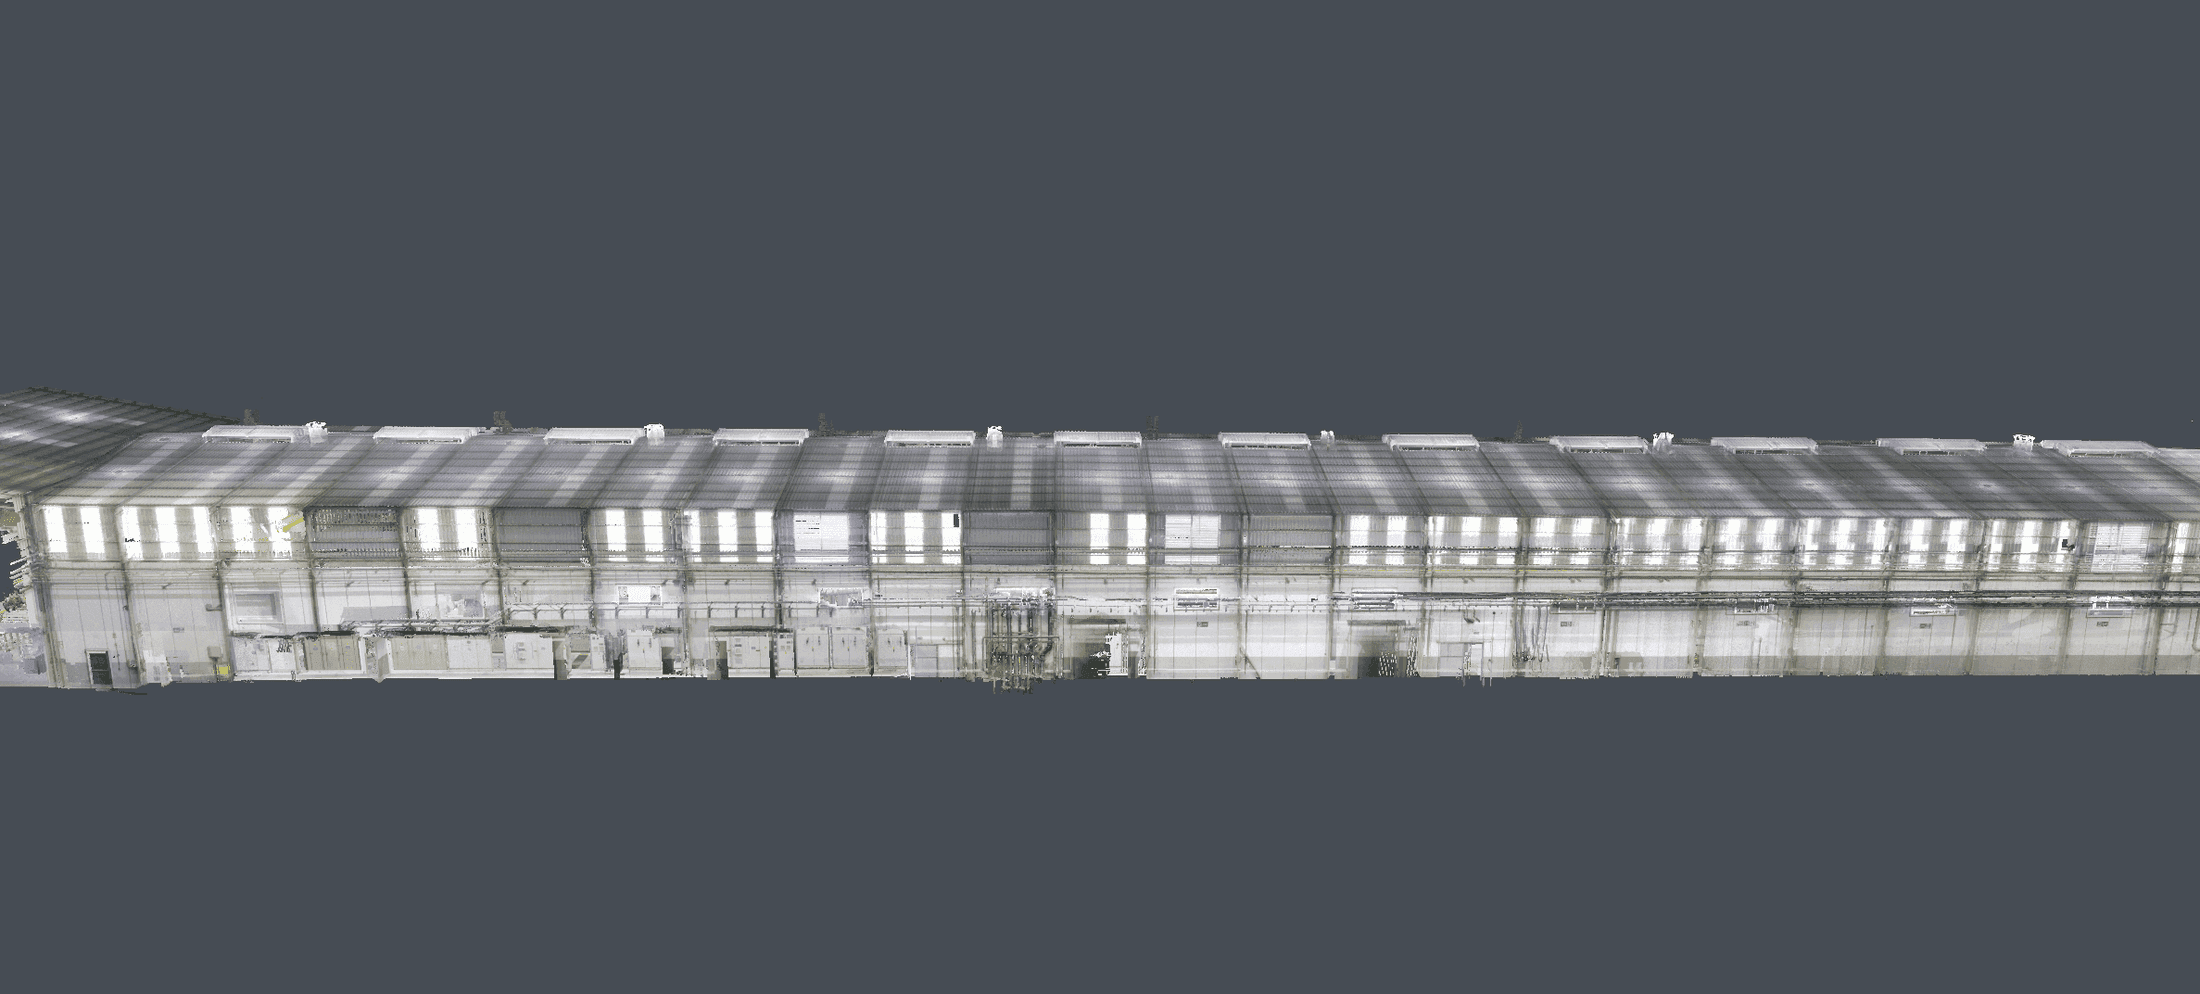
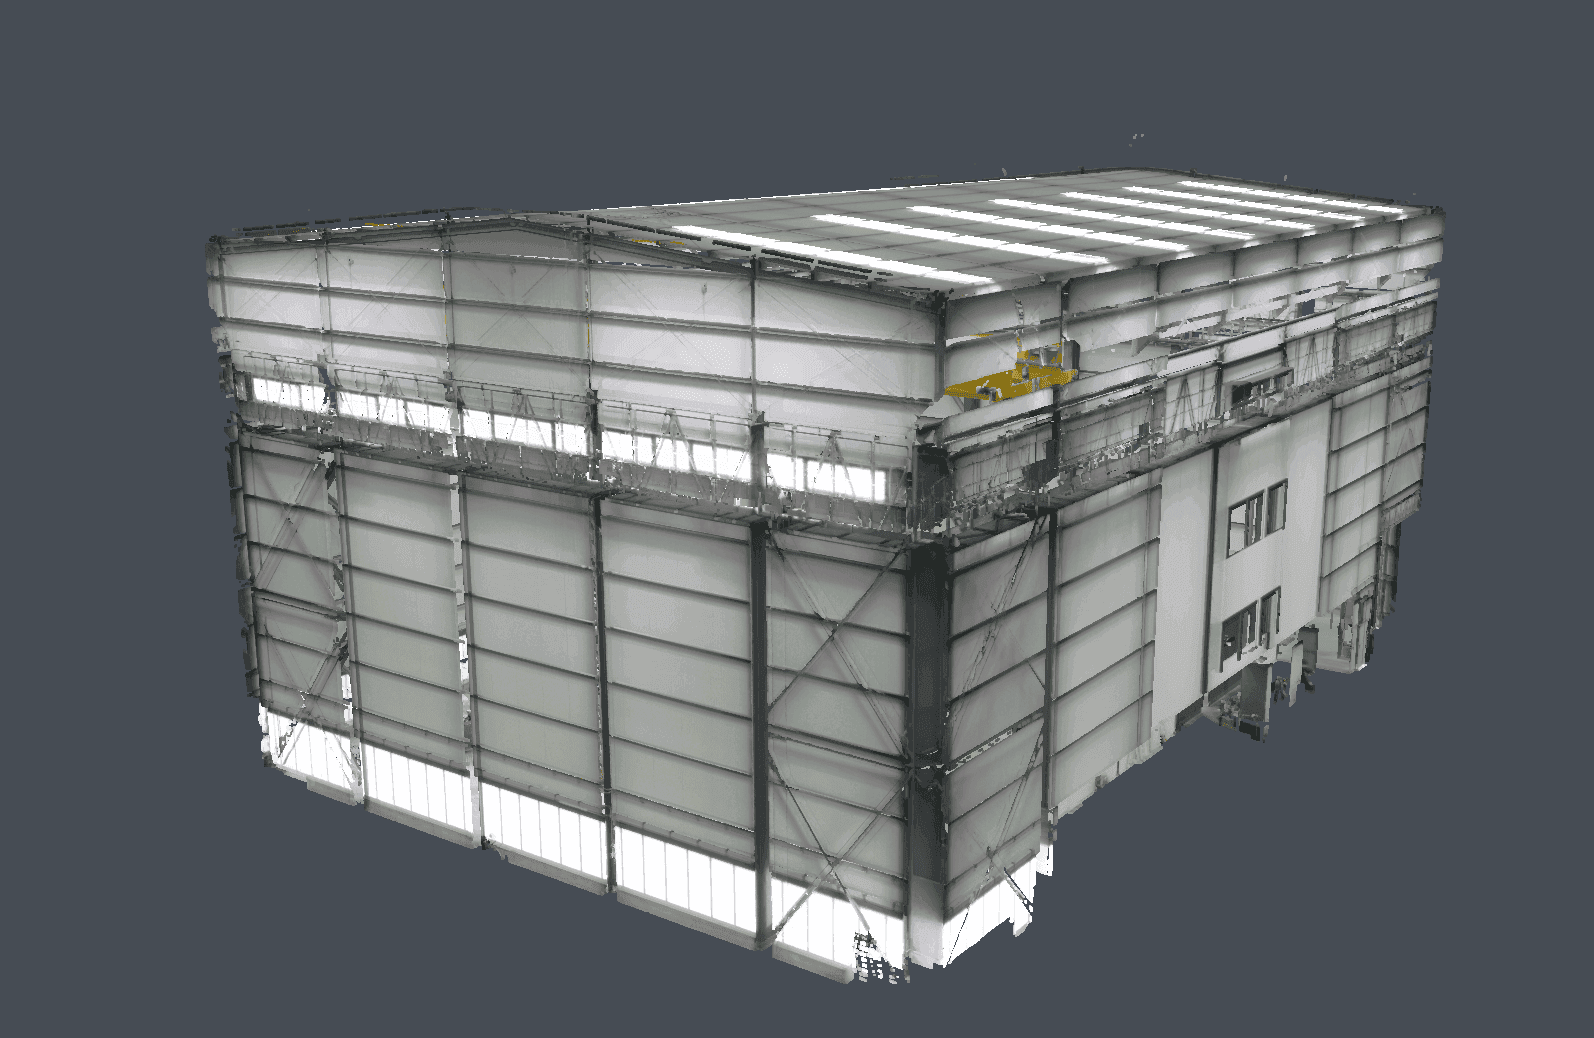
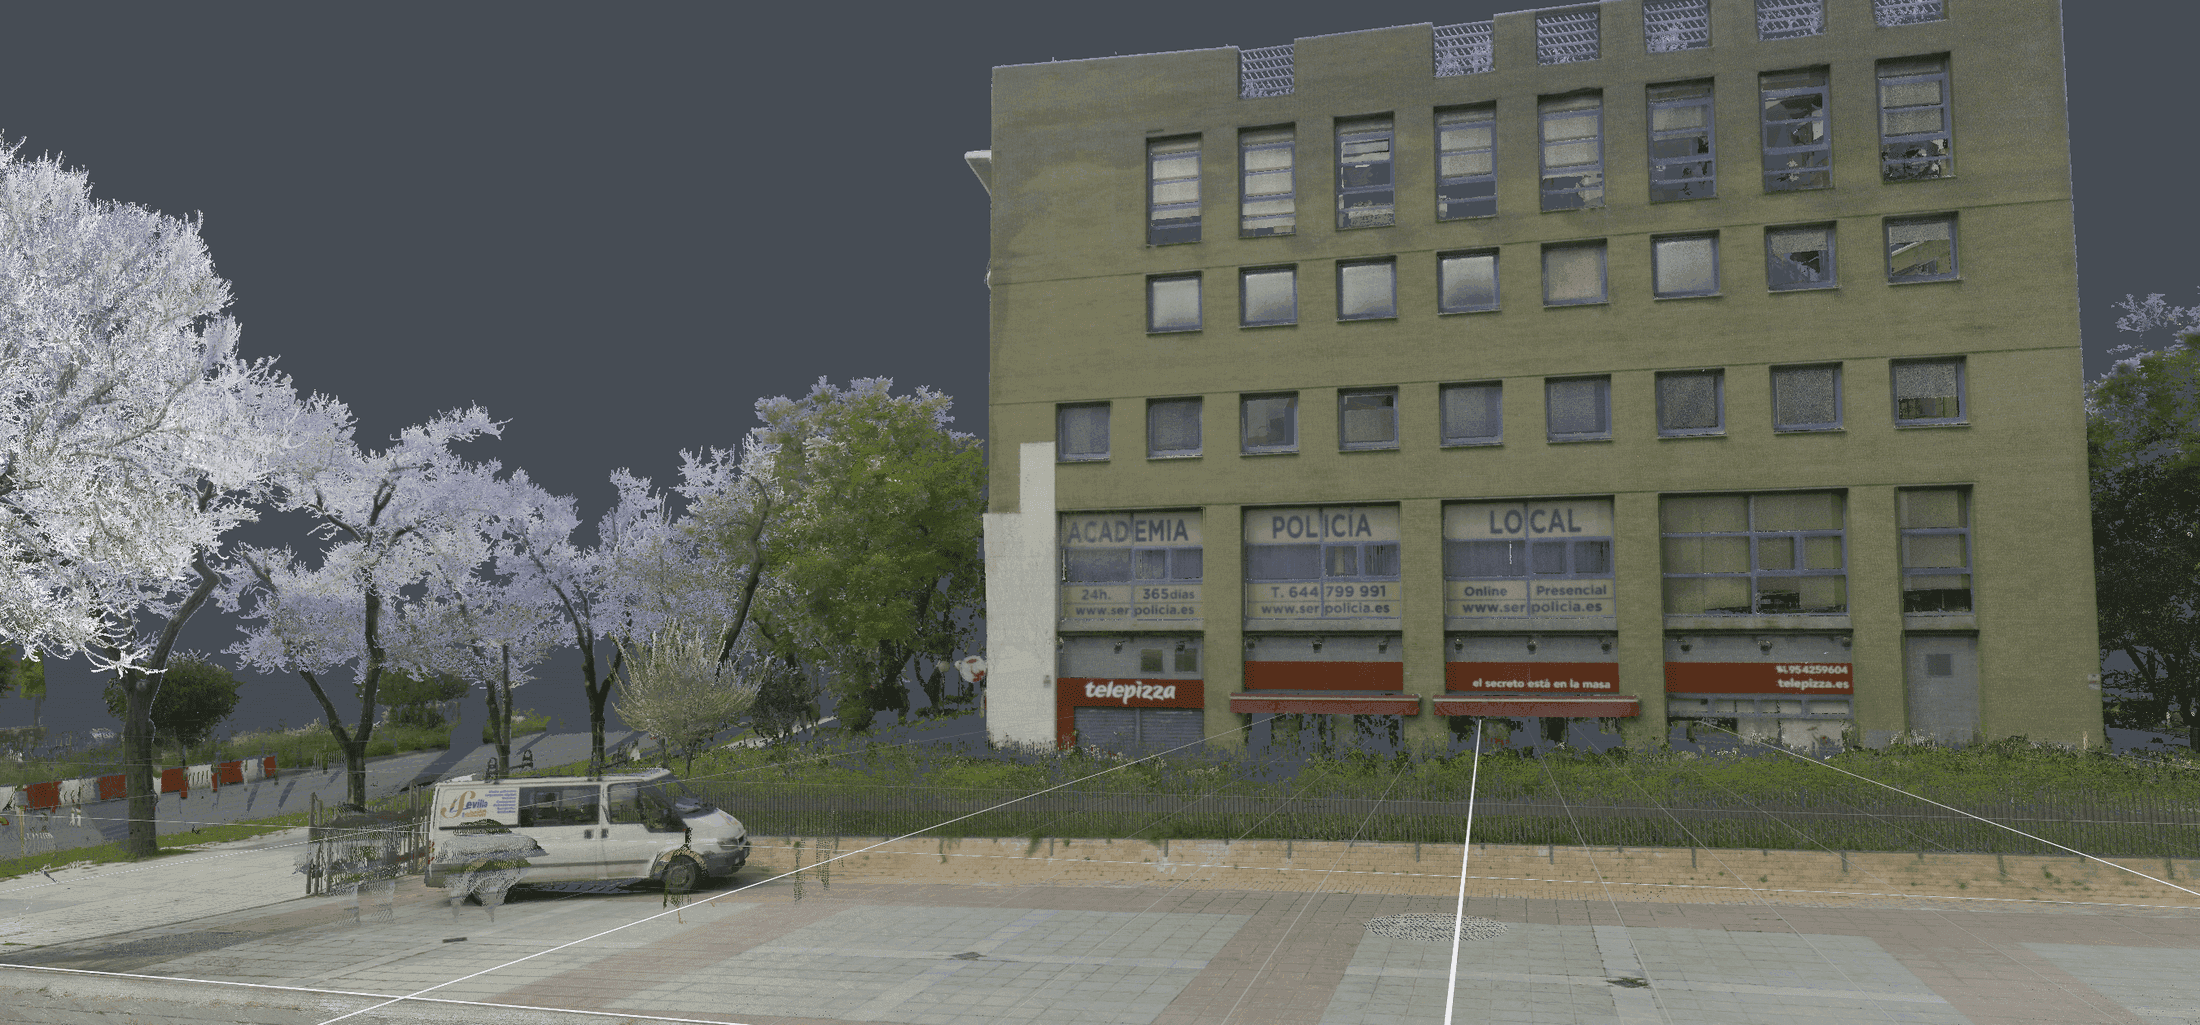
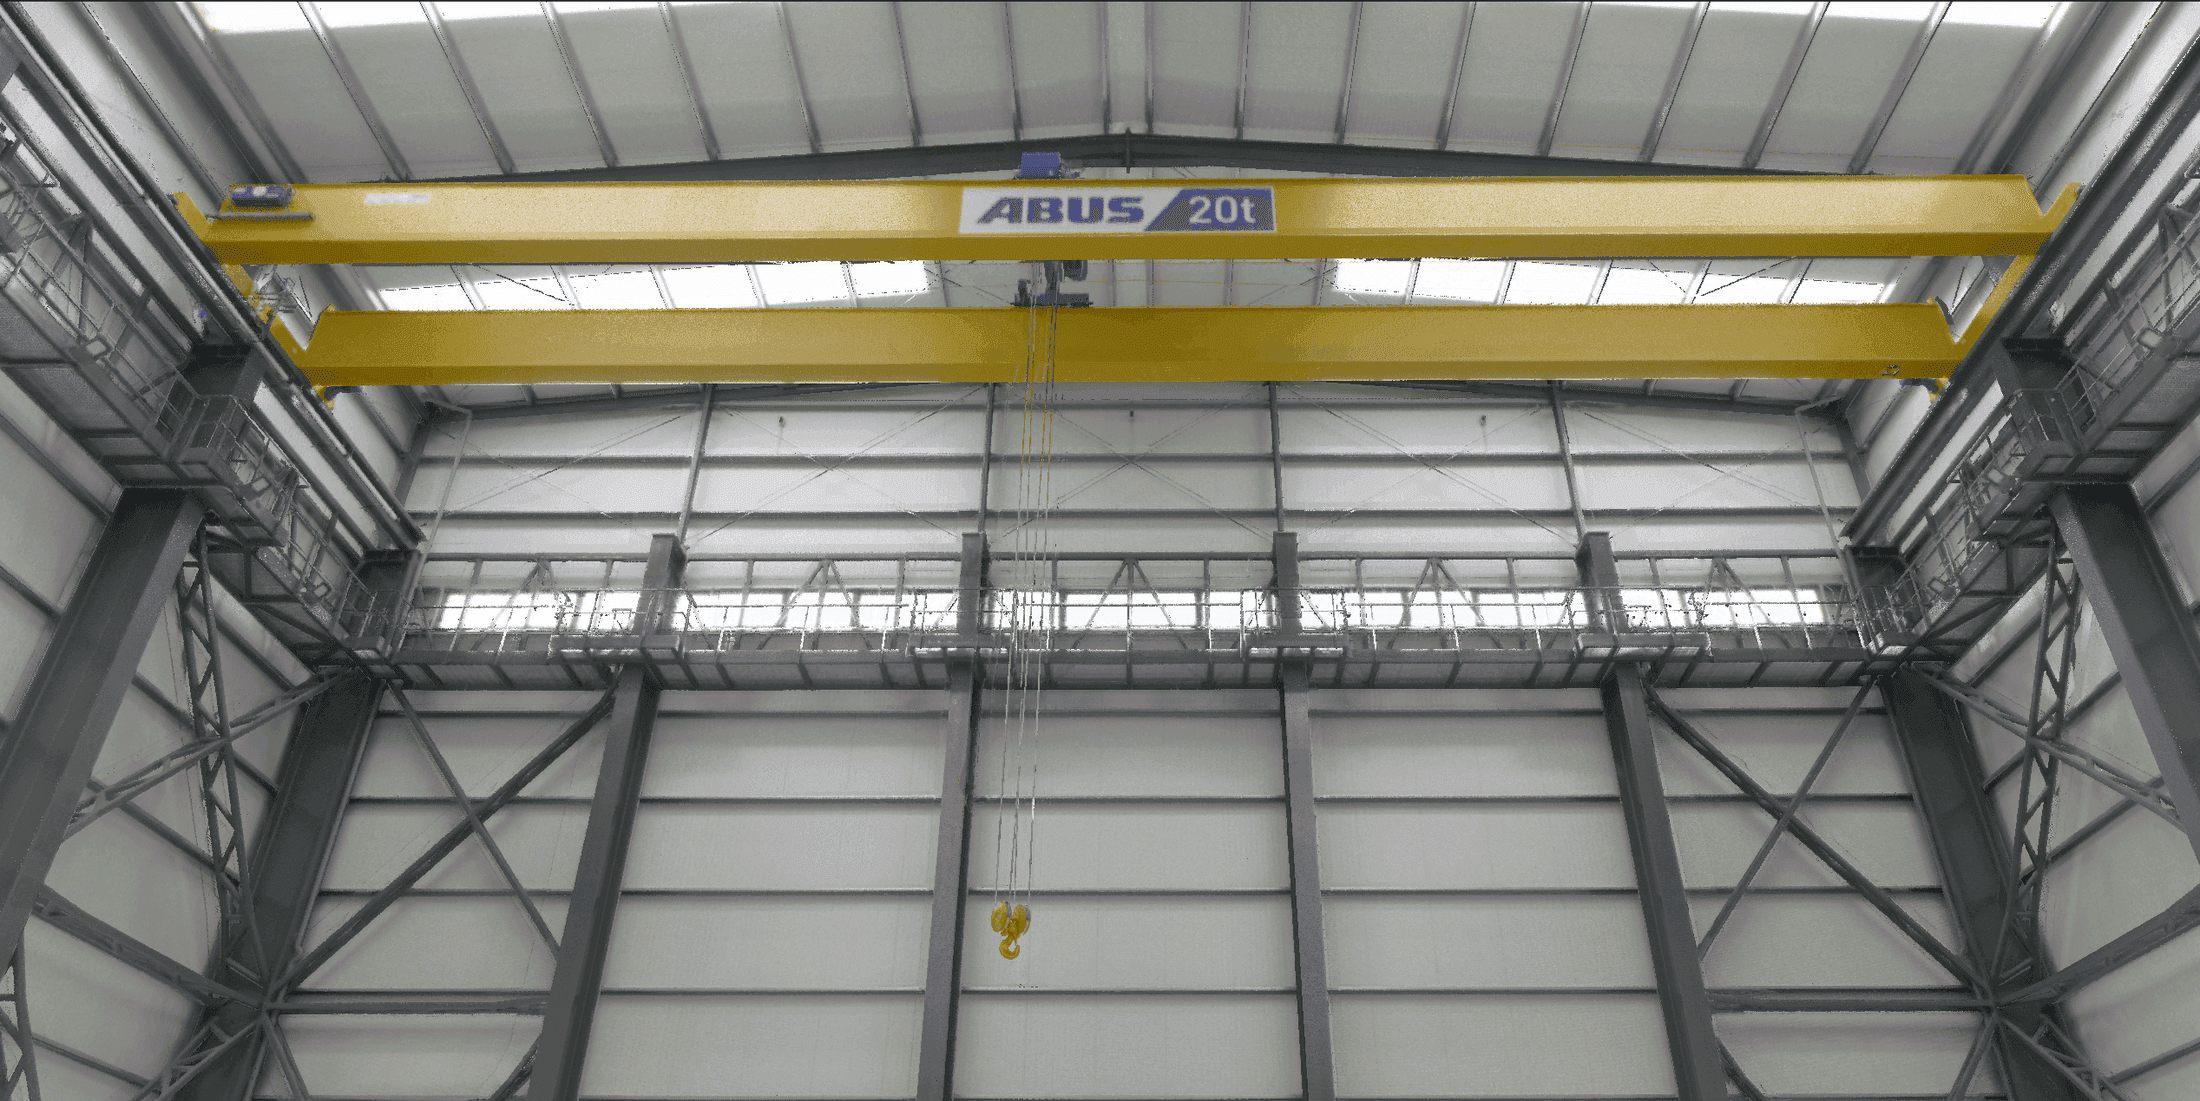
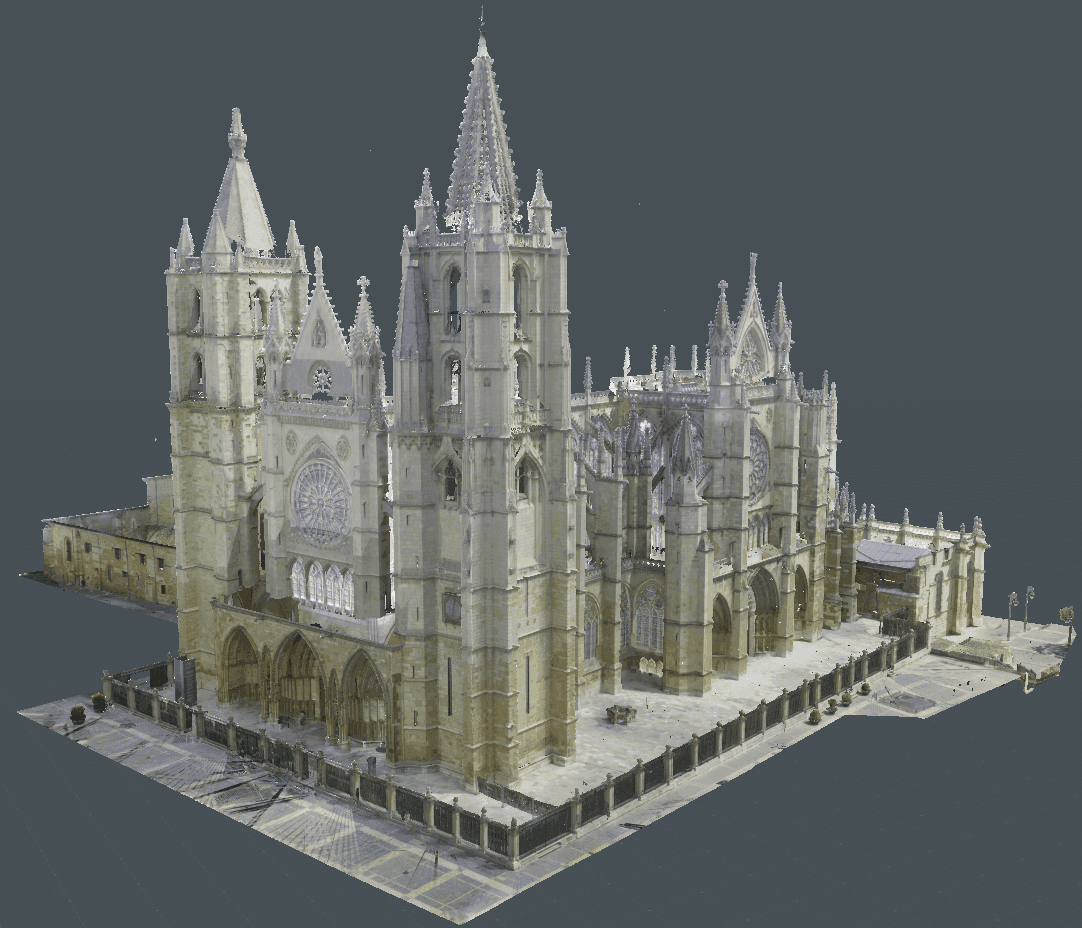
Stellen Sie sich vor, Sie nehmen ein hochmodernes 3D-Foto eines Objekts oder eines ganzen Raums auf. Statt eines flachen Bildes erfasst dieses „Foto“ Millionen winziger Punkte im Raum. Diese Sammlung von Punkten wird als Punktwolke bezeichnet.
Jeder Punkt der Wolke enthält zwei zentrale Informationen:
- Wo er sich befindet (Position): Seine exakte Lage im 3D-Raum. Daran erkennt der Computer, wo der Punkt gezeichnet werden soll.
- Wie er aussieht (Attribute): Dazu gehören etwa die Farbe der Oberfläche, die Stärke der Reflexion des Laserlichts (Intensität) oder auch Metadaten, die das dargestellte Objekt identifizieren (Klassifizierung).
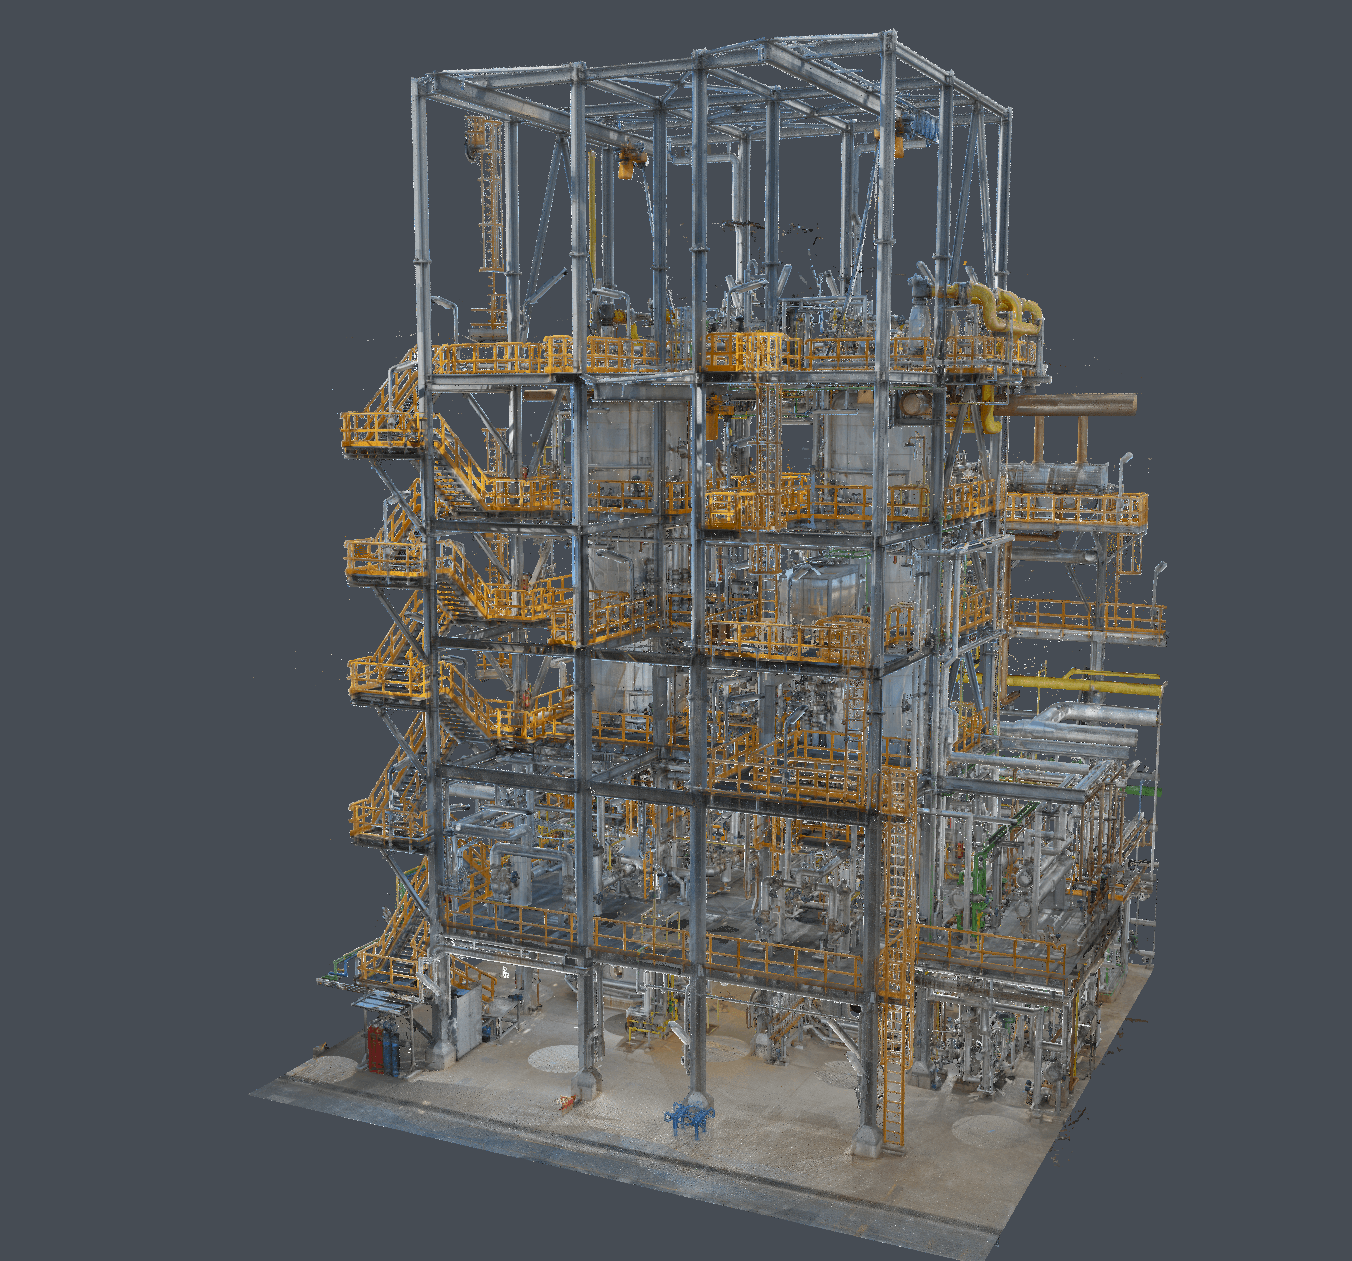
Da eine Punktwolke durch das Scannen realer Strukturen wie einer Fabrikhalle oder einer Straße entsteht, bildet sie die Grundlage für einen digitalen Zwilling.
Wie werden Punktwolken erfasst?
Wenn die Punktwolke die Rohdaten darstellt, stellt sich die nächste Frage: Wie erfassen wir Millionen dieser präzisen Messwerte aus der realen Welt?
Punktwolken werden mithilfe spezieller 3D-Scanverfahren erzeugt, die die Geometrie physischer Umgebungen vermessen. Die beiden gängigsten Ansätze sind:
- LiDAR (Laserscanning)
LiDAR (Light Detection and Ranging) wird in der Regel für hochgenaue, großflächige Vermessungen eingesetzt (etwa von Gebäuden oder Gelände).
- Der Ablauf: Ein Scanner sendet in schneller Folge Millionen von Laserimpulsen aus und misst die Zeit, bis das Licht zurückkehrt. Aus dieser „Time of Flight“-Messung werden sofort die genaue Entfernung und Position der Objektoberfläche berechnet.
- Ideal für: hohe Präzision, die schnelle Erfassung großer Bereiche und den Einsatz unter unterschiedlichen Lichtverhältnissen.
- Structure from Motion (SfM)
SfM ist ein kostengünstiges und flexibles Verfahren auf Basis der Photogrammetrie, das statt Laserlicht visuelle Daten nutzt.
- Der Ablauf: Handelsübliche Digitalkameras nehmen aus verschiedenen Blickwinkeln zahlreiche sich überlappende 2D-Fotos eines Objekts oder Bereichs auf. Spezielle Software berechnet anschließend mithilfe von Algorithmen automatisch die 3D-Position jedes Punktes, indem sie übereinstimmende Merkmale in allen Bildern ermittelt.
- Ideal für: detaillierte Textur- und Farbdaten, die Erfassung kleinerer Objekte und den Einsatz leicht verfügbarer Geräte wie Drohnen oder Smartphones.
Funktionen des Point Cloud Add-ons von Evergine
Das Evergine Point Cloud Add-on wurde von Grund auf entwickelt, um die größte Herausforderung bei der Visualisierung von Punktwolken zu meistern: große Datensätze schnell und effizient zu rendern. Dazu haben wir zwei zentrale, auf Performance ausgerichtete Funktionen implementiert:
Hochperformante Rasterisierung auf Basis von Compute Shaders
Wir umgehen die klassische Grafikpipeline (Vertex und Pixel Shaders) vollständig und haben den gesamten Rasterisierungsprozess für Punktwolken mit Compute Shaders neu geschrieben.
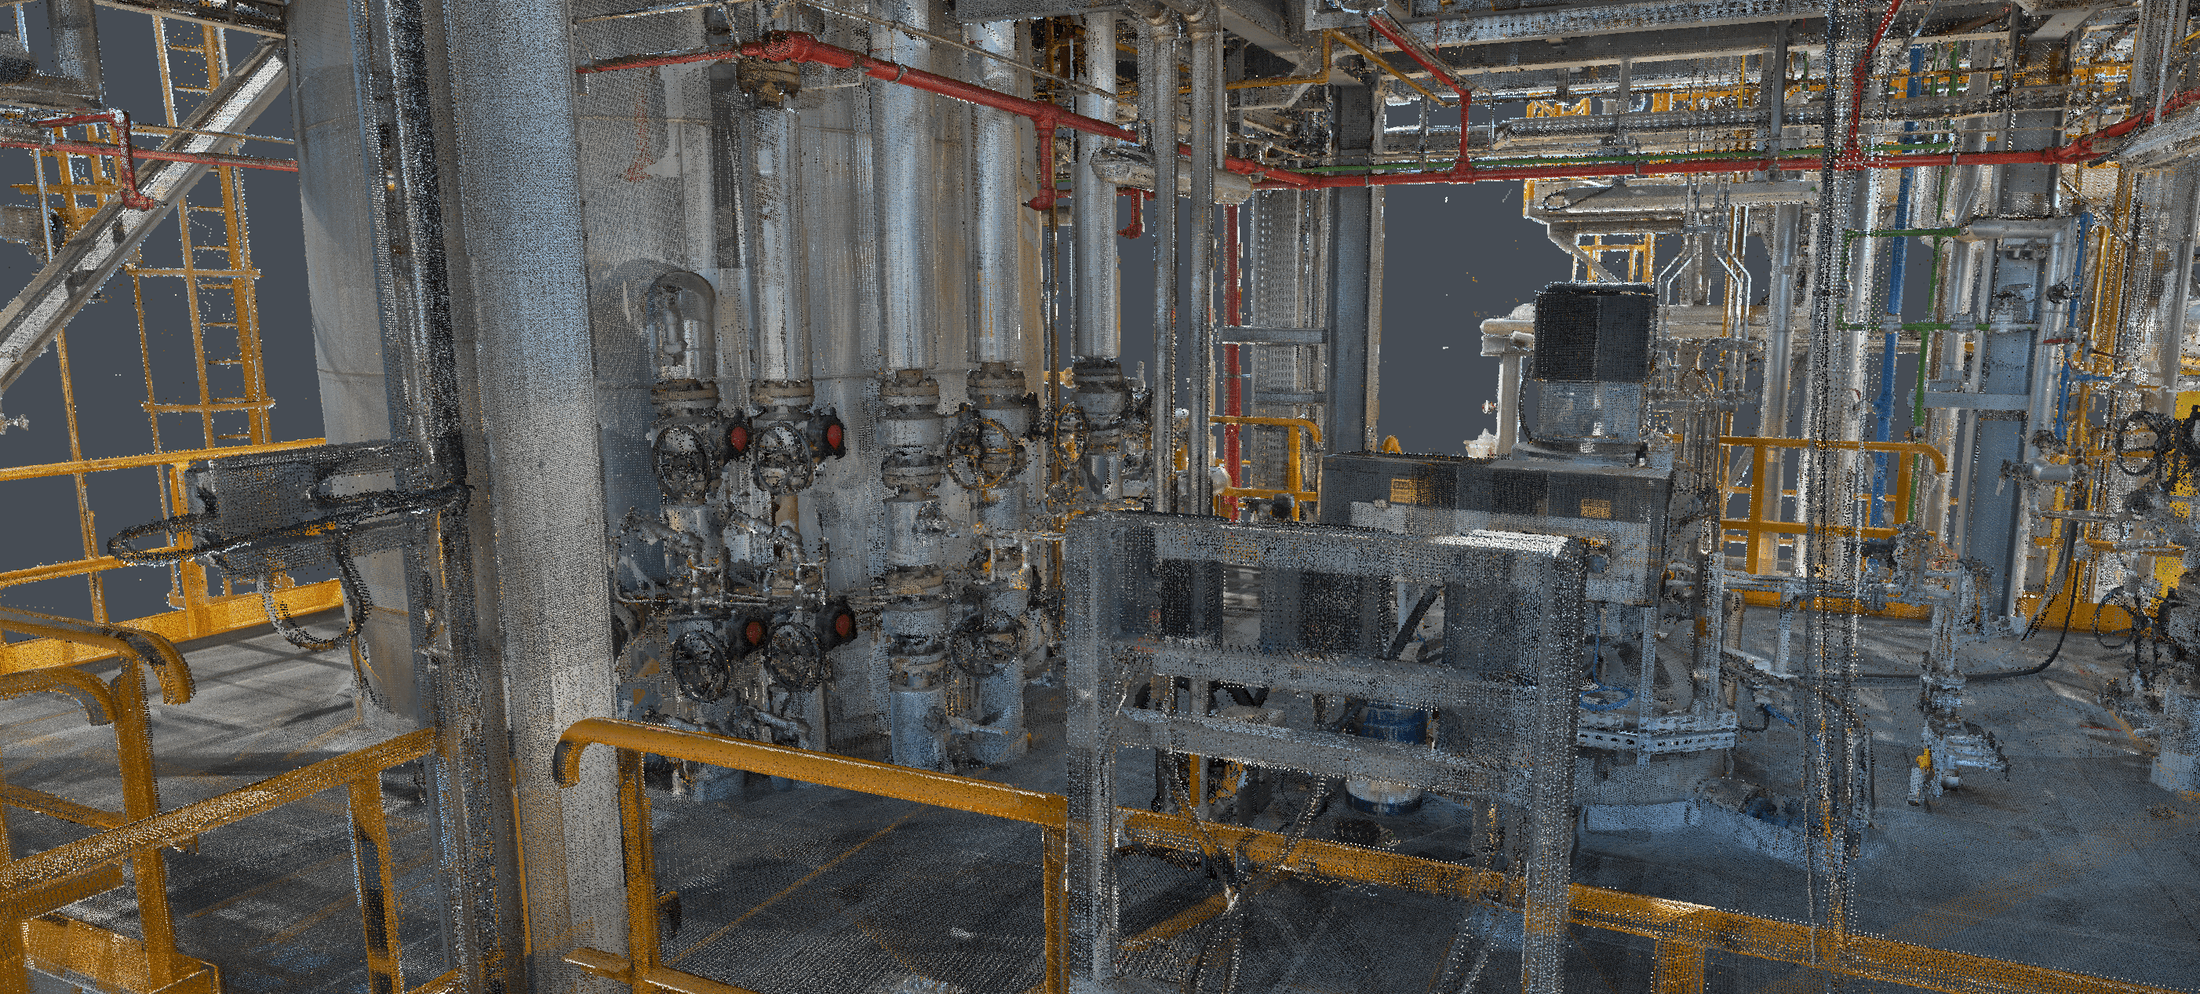
Dadurch wird das Rendering deutlich schneller, und wir erhalten eine bisher unerreichte Kontrolle darüber, wie Punkte gezeichnet werden. So lassen sich wichtige Verbesserungen der Visualisierung einfach umsetzen, etwa das Farb-Blending pro Pixel, das für die Bildqualität entscheidend ist: Wir mischen die Farben von Punkten, die auf dasselbe Bildschirmpixel fallen und eine ähnliche Tiefe haben. Das reduziert das Aliasing und Rauschen, das beim Rendern von Punktwolken typischerweise auftritt, erheblich und sorgt für ein deutlich saubereres und stabileres Bild.
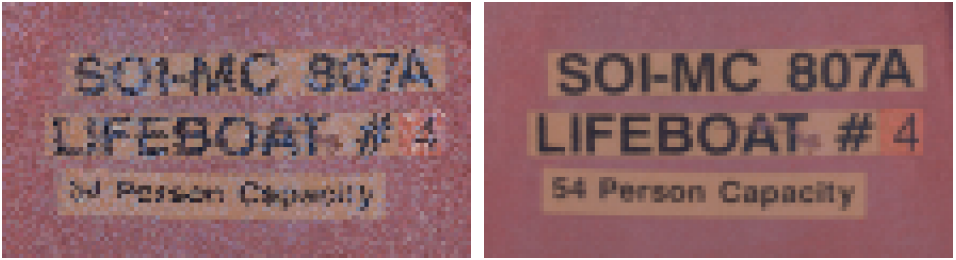
Abbildung 1. Vergleich zwischen dem typischen Aliasing einer Punktwolke und dem Ergebnis beim Rendern der Wolke mit der neuen Methode
Progressives Rendering
Um ein flüssiges Erlebnis zu gewährleisten, selbst wenn Punktwolken mit mehreren Millionen Punkten auf handelsüblicher Standardhardware geladen werden, nutzt das Add-on progressives Rendering.
Statt die gesamte Wolke auf einmal zu rendern, was die Anwendung einfrieren könnte, geht das Add-on wie folgt vor:
- Progressives Rendering: Pro Frame wird eine feste, hohe Anzahl von Punkten gerendert.
- Schnelle Konvergenz: Die Gesamtzeit bis zum vollständigen Rendern aller Punkte hängt zwar von der Größe der Wolke ab, das anfängliche, hochwertige Bild konvergiert jedoch meist innerhalb einer Sekunde und wird in der Regel nicht als nennenswerte Verzögerung wahrgenommen.
Diese Technik stellt Benutzerfreundlichkeit und Reaktionsfähigkeit in den Vordergrund und bietet Ihnen nahezu sofort eine hochinteraktive Ansicht Ihrer Daten für den digitalen Zwilling.
Unterstützte Formate
Das Evergine Point Cloud Add-on ist auf breite Kompatibilität ausgelegt und unterstützt drei wichtige Dateiformate: LAS/LAZ, E57 und PCD. LAS und das komprimierte Pendant LAZ sowie das Format E57 sind in der 3D-Scanning-Branche weit verbreitet und gewährleisten eine nahtlose Integration der Daten der meisten kommerziellen Scanner. Das Format PCD (Point Cloud Data) ist bei unbearbeiteten Scannerdaten zwar seltener, bietet aber eine flexiblere und stark optimierte Struktur, sodass es deutlich schneller als die anderen Alternativen in Evergine geladen werden kann.
Erste Schritte mit dem Point Cloud Add-on in Ihrem Projekt
Die Integration des neuen Evergine Point Cloud Add-ons in Ihr bestehendes Projekt umfasst drei einfache Schritte: das Add-on hinzufügen, die Render-Pipeline konfigurieren und schließlich Ihre Daten laden. Eine ausführliche Beschreibung finden Sie unter Link zur Dokumentation.
Add-on zum Projekt hinzufügen
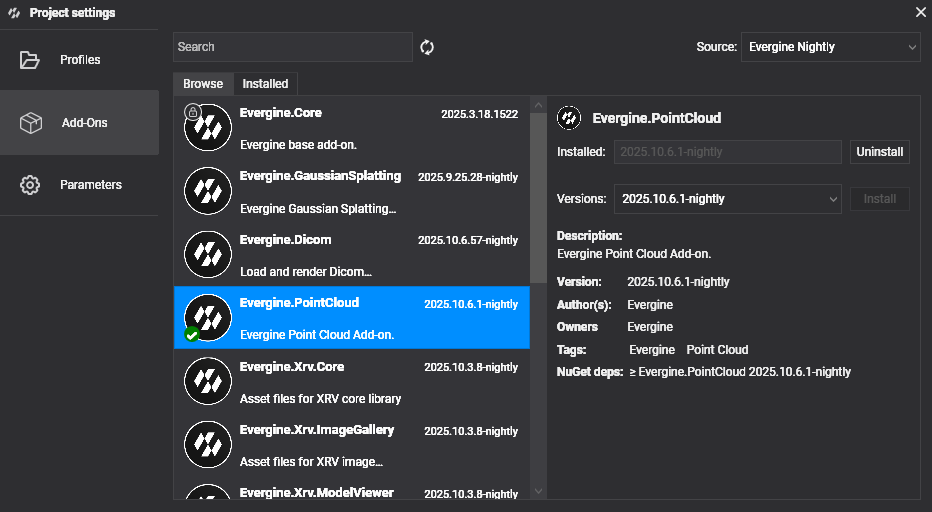
Öffnen Sie Evergine Studio und fügen Sie dem Projekt das Add-on Evergine.PointCloud hinzu. Weitere Informationen zum Hinzufügen von Add-ons finden Sie in dieser Anleitung.
Render-Pipeline des Add-ons einrichten
Das Add-on verwendet einen eigenen Rendering-Prozess, der frühzeitig im Lebenszyklus Ihrer Anwendung initialisiert werden muss.
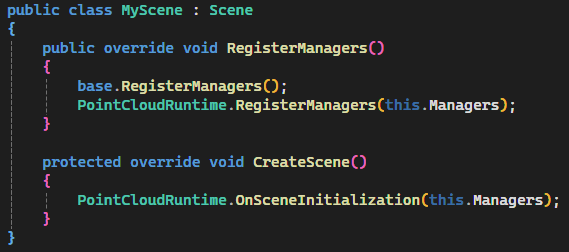
Schritt A: Szeneninitialisierung konfigurieren
Öffnen Sie Ihre Hauptszenendatei, in der Regel MyScene.cs, und stellen Sie sicher, dass der erforderliche Initialisierungscode hinzugefügt ist:
Schritt B: Runtime initialisieren
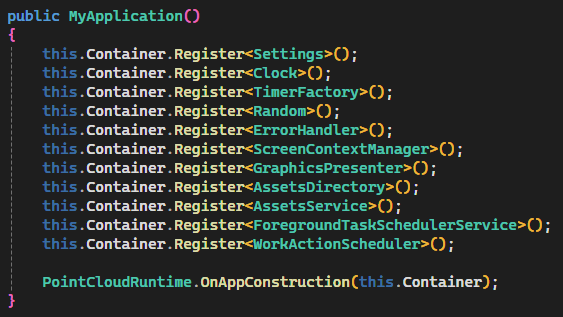
Öffnen Sie anschließend MyApplication.cs. Im Konstruktor der Anwendung müssen Sie die statische Initialisierungsmethode des Add-ons aufrufen, um die zentralen Runtime-Dienste zu registrieren:
Punktwolkendaten laden
Sobald die Pipeline eingerichtet ist, können Sie Ihre Punktwolke laden. Das Evergine Point Cloud Add-on vereinfacht das Laden von Datensätzen über eine statische Runtime-Methode. Sie können jede Wolke in einem unterstützten Format (LAS/LAZ, E57 oder PCD) laden, indem Sie die asynchrone Methode aufrufen und den Dateipfad zu Ihren Daten übergeben:

Galerie